机械臂关节模组的控制模式

在机器人关节模组(执行器)中,控制模式决定了“发什么指令,执行什么”。常见的底层控制模式主要分为位置、速度、力矩(电流) 三大类,以及在此基础上衍生的高级混合模式(如MIT模式),下面按底层物理量、通信同步方式、以及混合控制三个维度来系统梳理。
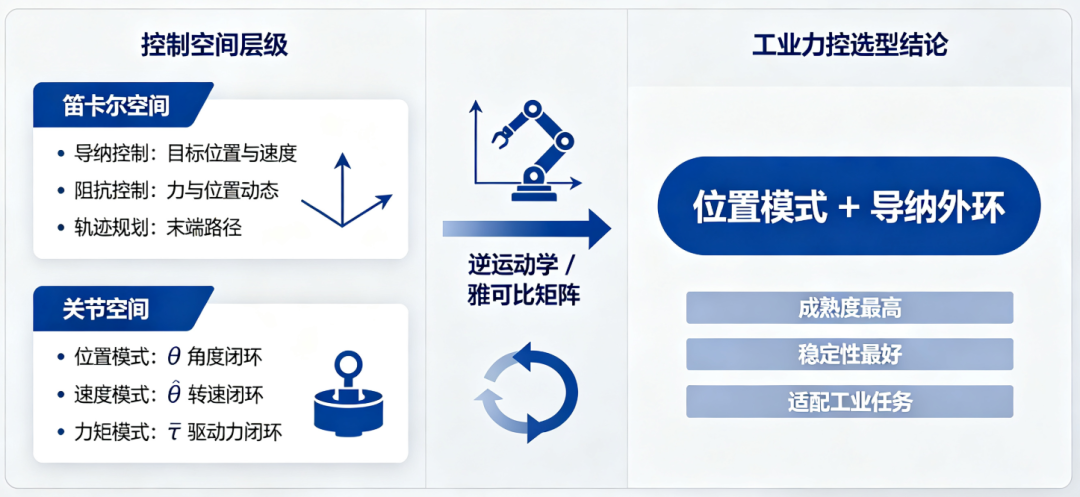
一、按控制的基本物理量分类(最根本)
这是所有模式的基础,决定了驱动器最终在闭环什么物理量。
模式 | 输入指令 | 控制回路 | 特点 | 典型应用 |
|---|---|---|---|---|
位置模式 | 目标位置(角度) | 最外层位置环,内层速度环,最内层电流环(三环级联) | 刚度极大,试图精确到达位置,对外力有很强的抵抗 | 高速点到点运动、传送带跟踪、无接触场景,不适合力交互 |
速度模式 | 目标速度(角速度) | 速度环+电流环,位置由外部或时间积分决定 | 类似巡航控制,保持恒定速度,位置不闭环 | 传送带跟随、搅拌、需要恒速运动场景 |
力矩模式 | 目标力矩(或电流,力矩≈电流×常数) | 仅电流环(力矩环),位置和速度开环 | 真正的柔顺,输出力可控,但位置易受外力和惯性影响 | 力控、拖动示教、力位混合控制、协作机器人 |
三者本质区别:
- 位置模式:不管有多重,必须到达这个点,力是任意大的,直到达到位置。
- 速度模式:不管走多远,必须按这个速度转,力自适应。
- 力矩模式:用这个大小的力推,到哪里我不管,是真正的力源。
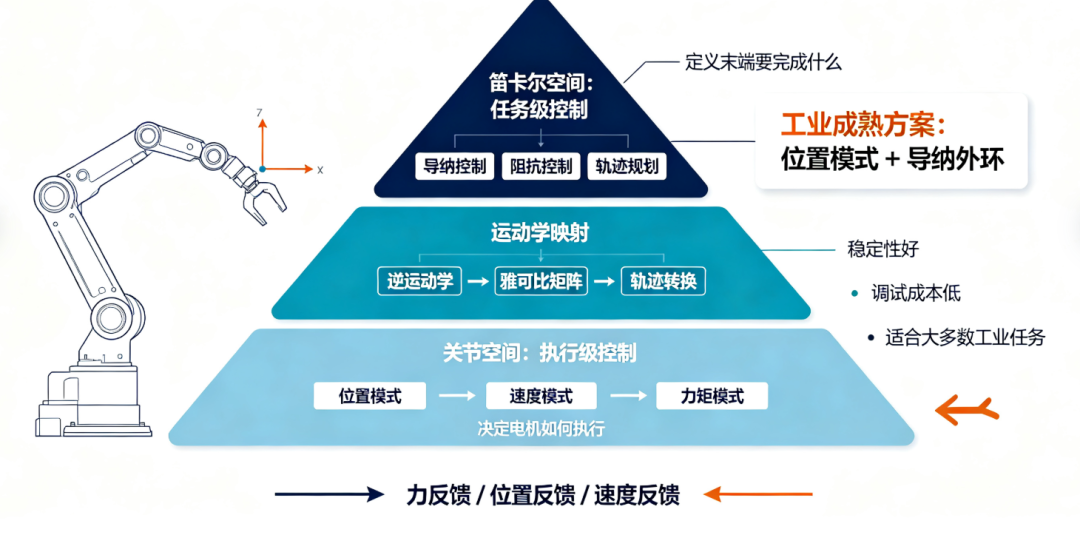
二、按工业总线同步方式分类
在工业机器人中,通过 EtherCAT 总线通信时,常以 CSP、CSV、CST 作为同步运行模式。
模式 | 全称 | 对应基本模式 | 指令与反馈同步机制 | 特点 |
|---|---|---|---|---|
CSP | Cyclic Synchronous Position循环同步位置 | 位置模式 | 每个通信周期主站发送目标位置,驱动器同步跟随 | 轨迹插补在控制器完成,实时性高,适合多轴联动 |
CSV | Cyclic Synchronous Velocity循环同步位置 | 速度模式 | 控制器实时发送目标速度 | 用于需要精确速度控制且主站做轨迹规划的场景 |
CST | Cyclic Synchronous Torque循环同步扭矩 | 力矩模式 | 控制器实时发送目标力矩 | 力控、导纳/阻抗控制的底层基础 |
PP/PV/PT | Profile Position/Velocity/Torque简单位置/速度/扭矩 | 位置/速度/力矩 | 轨迹在驱动器内部生成,控制器只需发目标值和加减速参数 | 适合简单点到点运动,无需高实时性总线 |
CSP vs PP:
- CSP:轨迹规划在控制器(如工控机),每1ms发送一次位置,运动平滑。
- PP:发一个目标位置和速度,驱动器自己算轨迹,简单但多轴同步性差。
机器人的实际情况: 如果使用 EtherCAT 伺服,CSP 就是标准的位置模式同步版。导纳控制器输出位置修正量,可叠加到 CSP 指令中,所以位置模式足以实现导纳控制,如果未来想做直接力控或阻抗控制,需要切换到 CST 模式。
三、按高级混合模式分类
这是学术界和协作机器人领域常提到的“MIT模式”,本质是关节层面的阻抗控制。
- MIT模式(因 MIT Cheetah 机器人闻名)
控制器发期望位置、期望速度、前馈力矩、位置刚度 Kp、速度阻尼 Kd,驱动器执行如下控制律,这是一个关节空间阻抗控制器
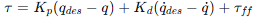
物理意义是将关节看作一个弹簧-阻尼系统,刚度 Kp可调,力前馈 τff 可用于抵消重力或动力学补偿,用于足式机器人(Cheetah)、需要柔顺交互的关节的场景,本质上是位置+力矩的混合。
- 类似模式:
- 力位混合控制:在约束空间力控,自由空间位置控。
- 导纳控制:外环力反馈,输出位置/速度修正给内环位置/速度模式,这是清洁模组的方案。
- 阻抗控制:外环位置/速度反馈,输出力矩给力矩模式内环。通常用于有关节力矩传感器的机器人。
MIT模式与导纳控制的区别:
- MIT模式是关节层的阻抗控制,输入是关节期望位置、刚度、阻尼,输出关节力矩。
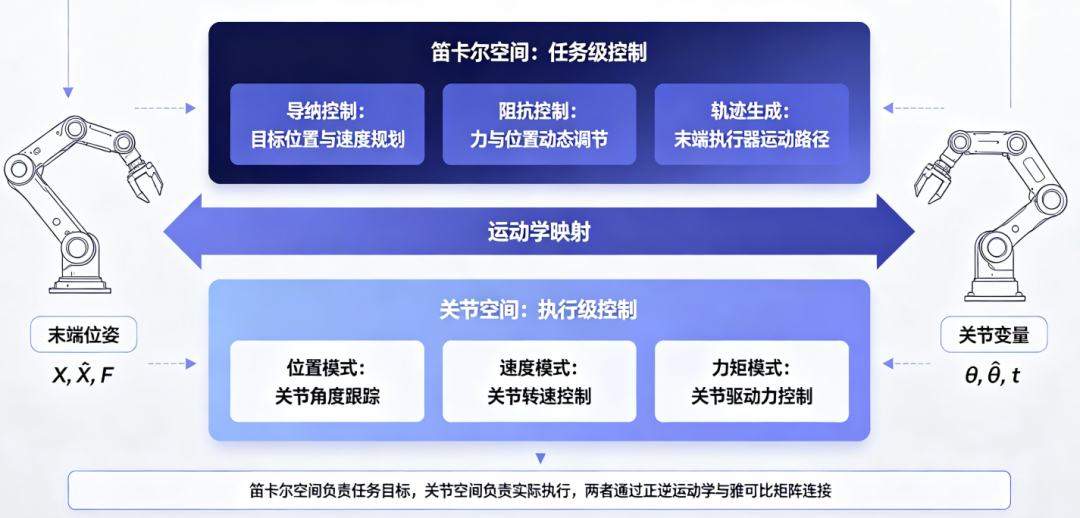
- 导纳控制是笛卡尔空间的,输出位置修正,再通过逆运动学转成关节位置发给位置环,实现上更简单,不需要关节力矩环。
四、各模式应用对比
控制模式 | 适用环节 | 备注 |
|---|---|---|
CSP (位置同步) | 当前主要模式:高速趋近、轨迹跟随、导纳控制的位置内环 | 导纳控制器输出位姿修正量,叠加到轨迹上,发送给 CSP。 |
CSV (速度同步) | 可用于恒速清洁运动或视觉伺服趋近 | 可简化速度控制,但位置漂移需外部闭环 |
CST (力矩同步) | 未来若想做直接力控、或实现关节层阻抗控制 | 需高性能力矩环和精确动力学模型,难度大,暂时不需要 |
MIT/关节阻抗模式 | 可应用于足式支撑或移动底盘悬架,或需要关节柔顺的场景 | 末端力控,不需要关节阻抗 |
PP/PT等 | 适合简单辅助运动,如工具库取放、回充等 | 非实时同步,不用于清洁过程 |
五、工程建议
- 现阶段核心模式:CSP(或基础位置模式)。 架构“导纳外环 → 位置修正 → 逆运动学 → 关节位置指令”与 CSP 天然契合。导纳本质是生成一条动态的轨迹,位置环负责执行,稳定且调试简单。
- 力控精度保证在末端六维力传感器,不依赖关节力矩,所以无需追求 CST 或 MIT 模式。
- 若未来想实现“零力拖动示教”,则需要动力学补偿下的 CST 模式或 MIT 模式,让关节输出恰好抵消重力和摩擦力的力矩,使人可轻松拖拽。
- 总线选择:如果使用 EtherCAT 伺服,务必使用 CSP 模式(或 CSV),保证多轴同步和实时性。PP 模式多轴难以精确联动,不建议用于清洁轨迹。
清楚区分“关节空间的位置/速度/力矩模式”与“笛卡尔空间的导纳/阻抗控制”的层级关系,是做出合适选择的根本,目前的“位置模式+导纳外环”已是业界最成熟、最适合工业任务的力控方案。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-15,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号