不会建模、没装Blender,怎么用AI做出4K三维科普片(附Prompt)
原创
不会建模、没装Blender,怎么用AI做出4K三维科普片(附Prompt)
原创
轻松悠悠
发布于 2026-10-22 15:28:41
发布于 2026-10-22 15:28:41
不会三维建模、没装 Blender、连ffmpeg都没有,能不能做出4K的三维科普动画?答案是能,而且交付物是一支实打实的 36 秒、3840×2160 机械手表原理片。下面是完整过程,含可直接复制的提示词思路。
先亮成果:一支真正能看的 4K 三维科普片
电脑里没有任何 3D 渲染软件,用AiPy和DeepSeek-V4.1-Flash 就做出了这支片子。中间的环境安装、依赖处理、渲染代码编写、画面问题排查,全由 AiPy 自己跑通。最意外的不是国产模型能做4K三维动画,而是这一连串技术活真的被落地了。
你也可以根据自己习惯和喜好选择自己喜欢的工具,没有关系,想要快速复刻的可以跟着我来。
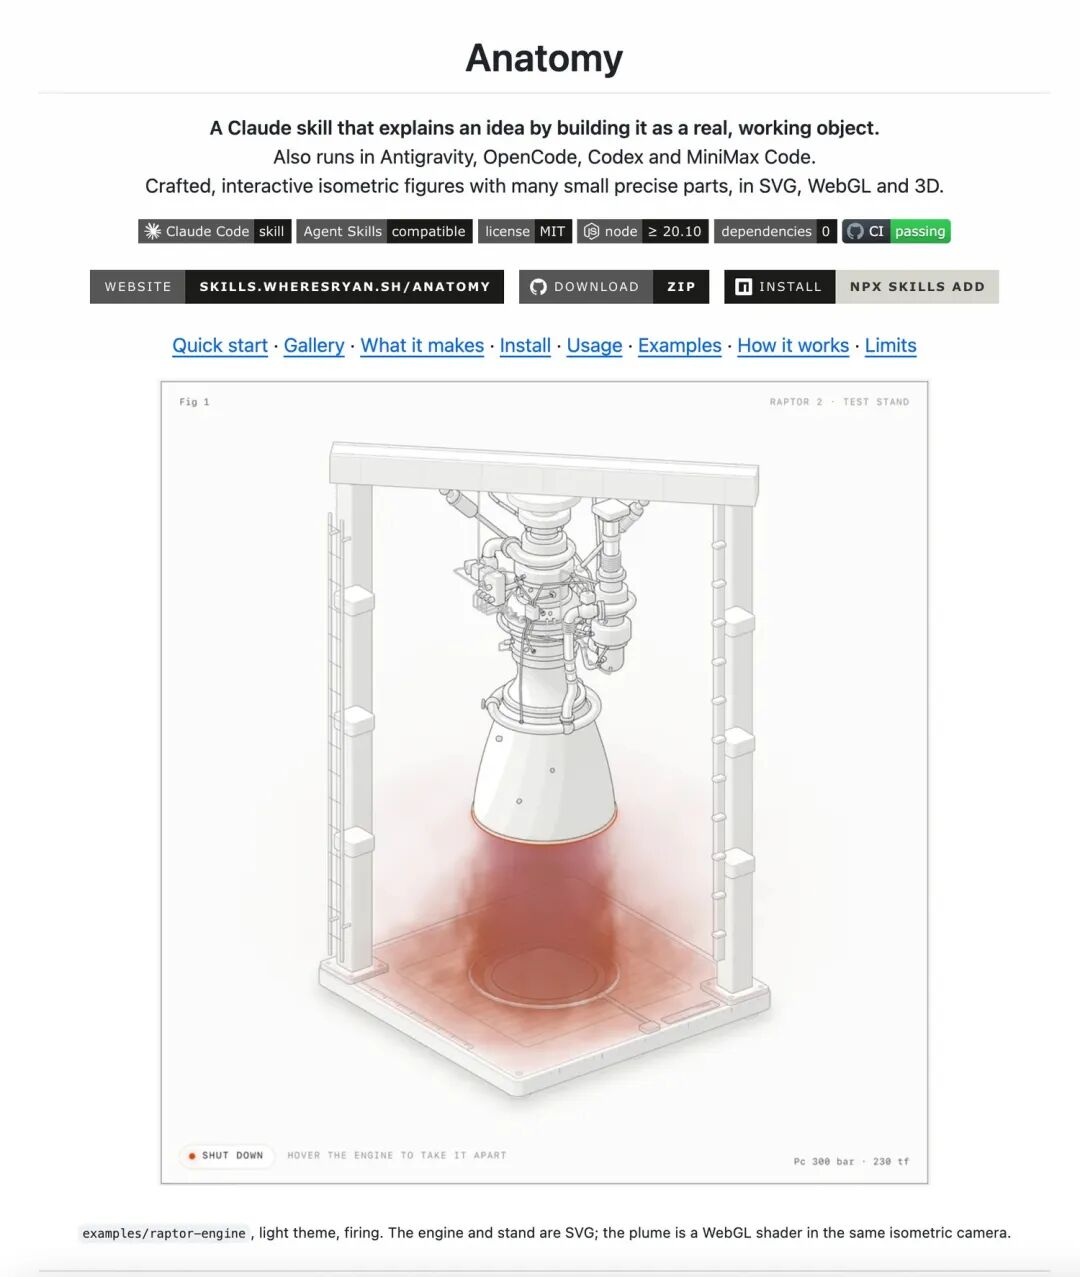
图一
图一|Anatomy 项目主页:物体本身就是解释
用到的 Skill:一句话生成可运转的原理动画
起点是 GitHub 上的开源项目 wheresryan22/anatomy,理念只有一句 The object is the explanation。它不做示意图,而是把要理解的原理直接做成一台能转的等轴立体机械模型。题目选《机械手表内部到底是怎么工作的》,刻意选硬的——发条盒、轮系、擒纵、摆轮一环扣一环,齿轮必须真咬合,不然一眼假。
提示词(直接复制可用)
提示词是从社区找来的一段原话,丢进 AiPy 时一个字没改,主题锁定为"机械手表内部到底是怎么工作的"。这种现成 prompt 的好处是省去反复试错,拿到就能跑。
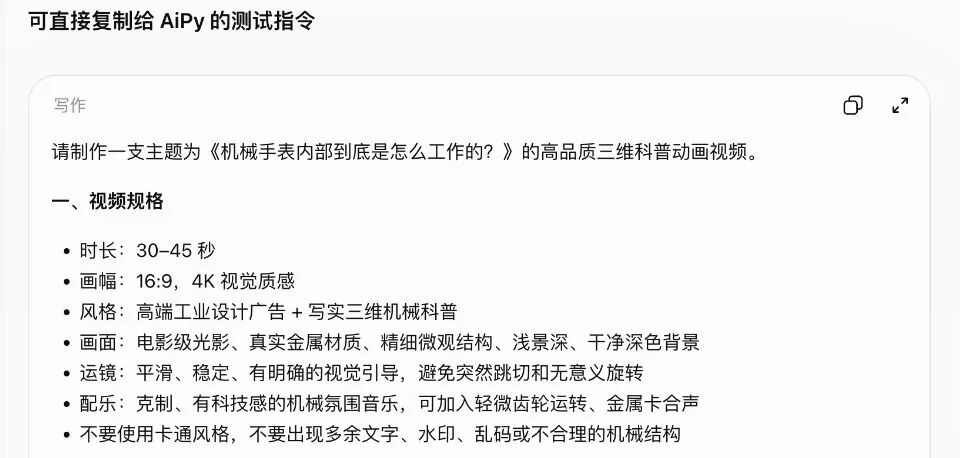
图三
图三|从社区找来的提示词,直接复制未改动
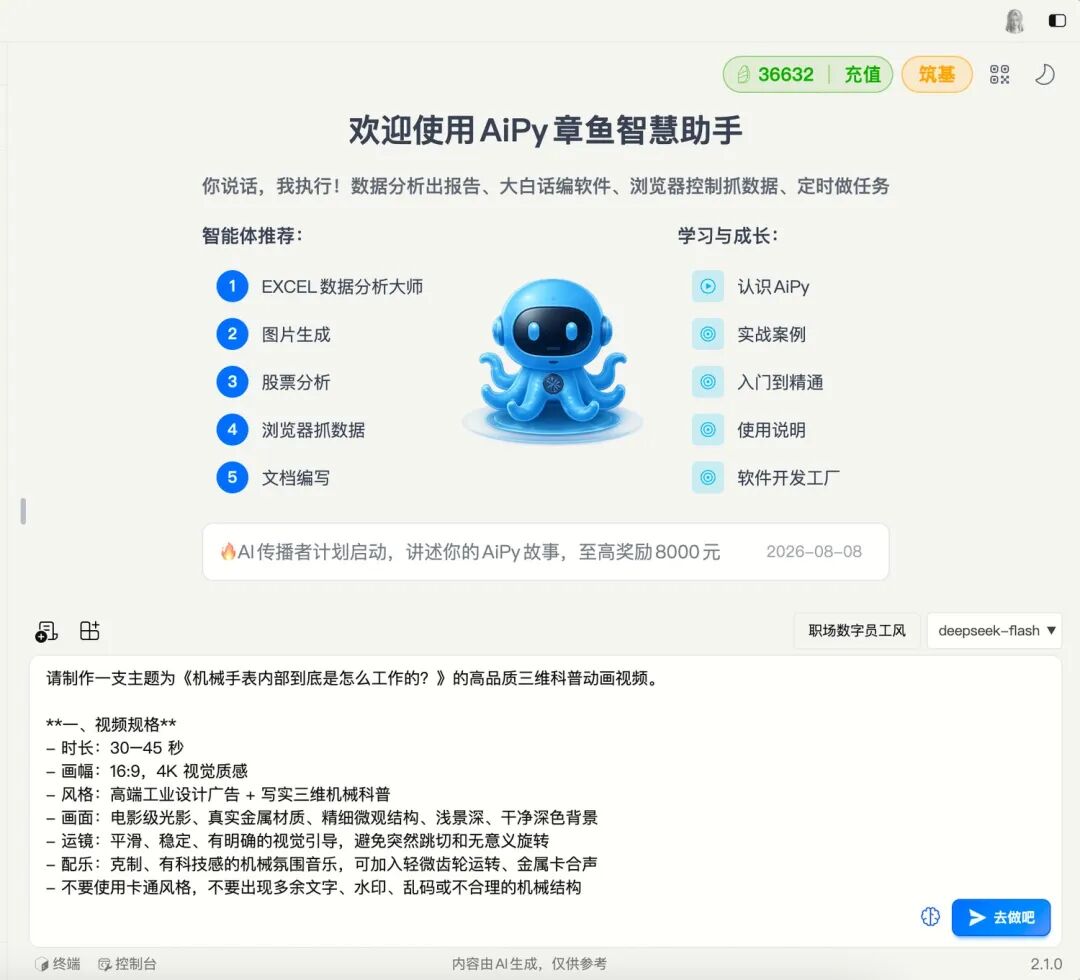
图四
图四|提示词丢进 AiPy,主题为机械手表工作原理
第一步:装 Skill 不碰终端
常规装 Skill 要 clone 仓库、放对目录、改配置、重启。这里只是把链接丢给 AiPy 说"帮我装上",它自己跑了 fetch_repo.py 和 install_skill.py,两个都返回运行成功,全程没让开一次终端。
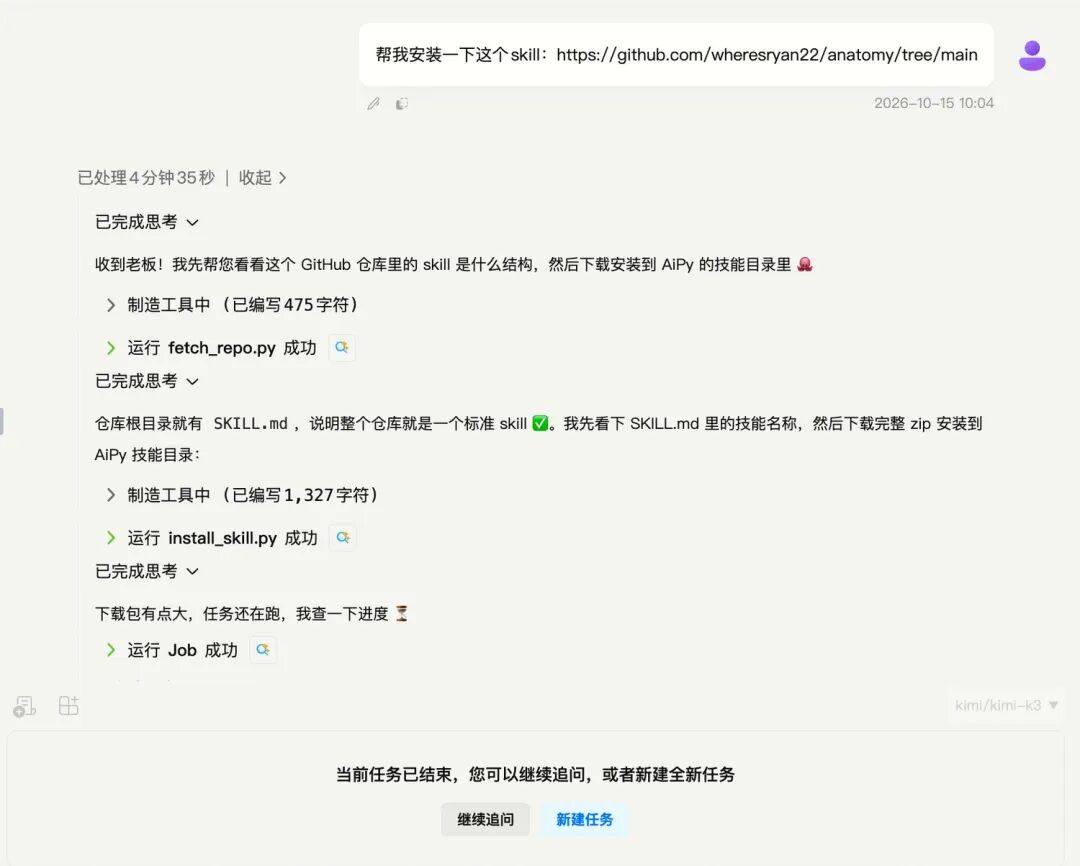
图二
图二|AiPy 自动执行 fetch_repo.py 与 install_skill.py,均显示运行成功
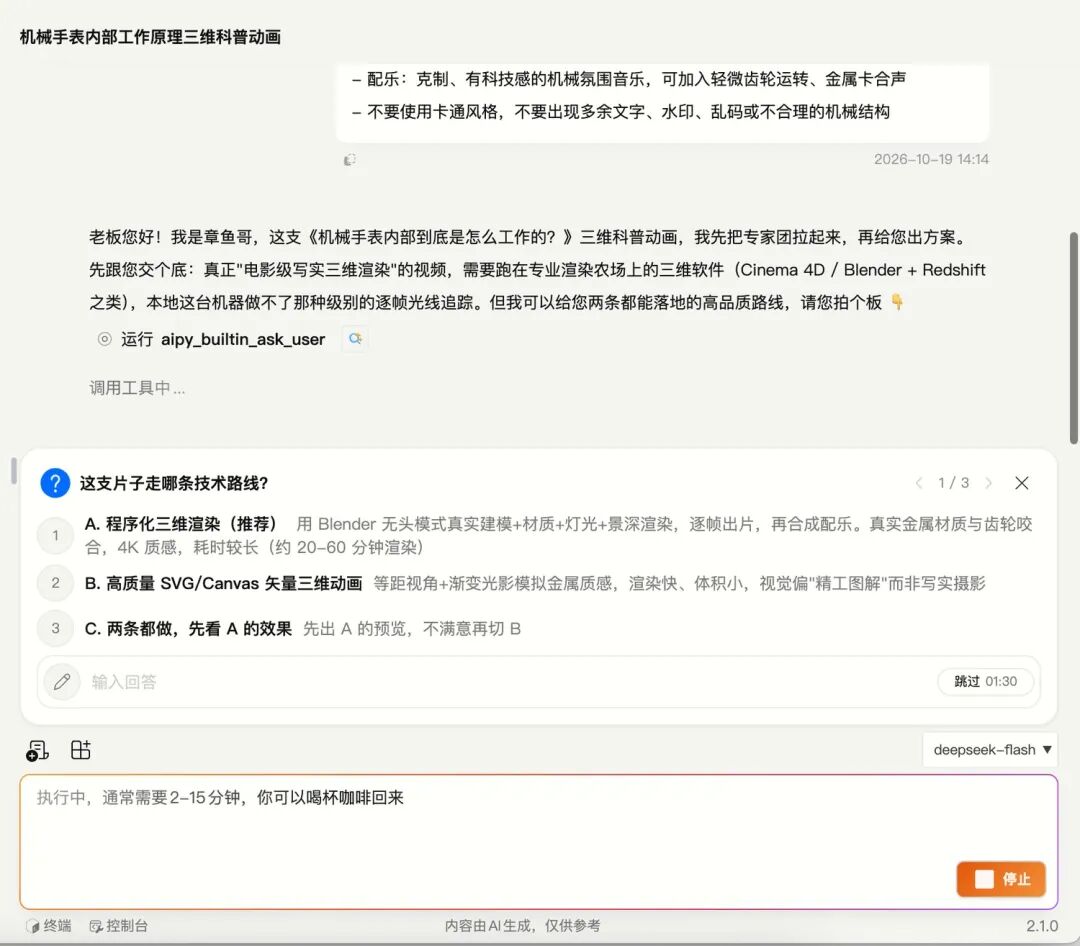
图五
图五|AiPy 先弹卡片询问技术路线,而非直接写代码
第二步:缺什么,它自己补什么
环境探测很干脆地告知本机没有 Blender、也没有 ffmpeg。换以前到这儿基本就结束了,要么花几个 G 去装 Blender 再配环境,要么需求放弃。但它的反应是没装 ffmpeg?那我先装,自己去把 ffmpeg 装上继续往下走。这一步是分水岭:它没停在"缺依赖"报错上,而是把缺依赖当成待办项自己解决了。
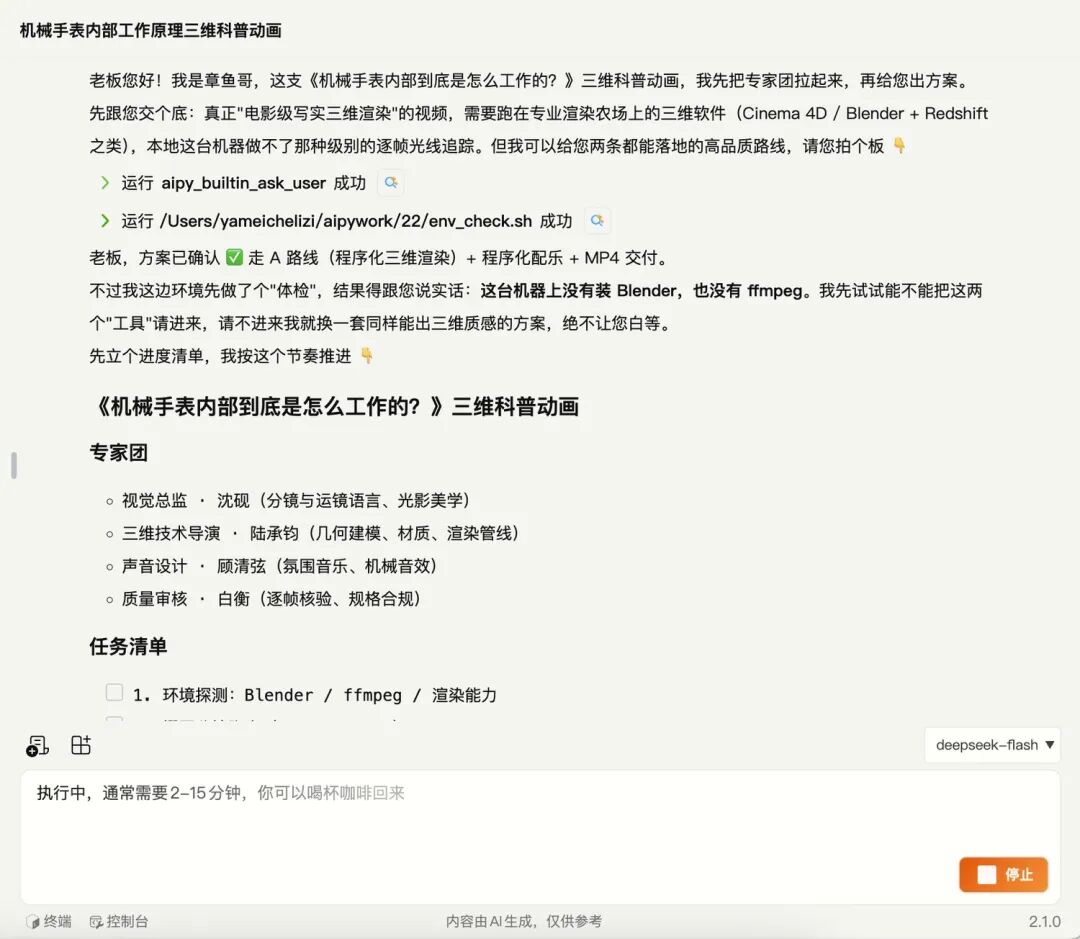
图六
图六|环境探测结果:本机无 Blender、无 ffmpeg
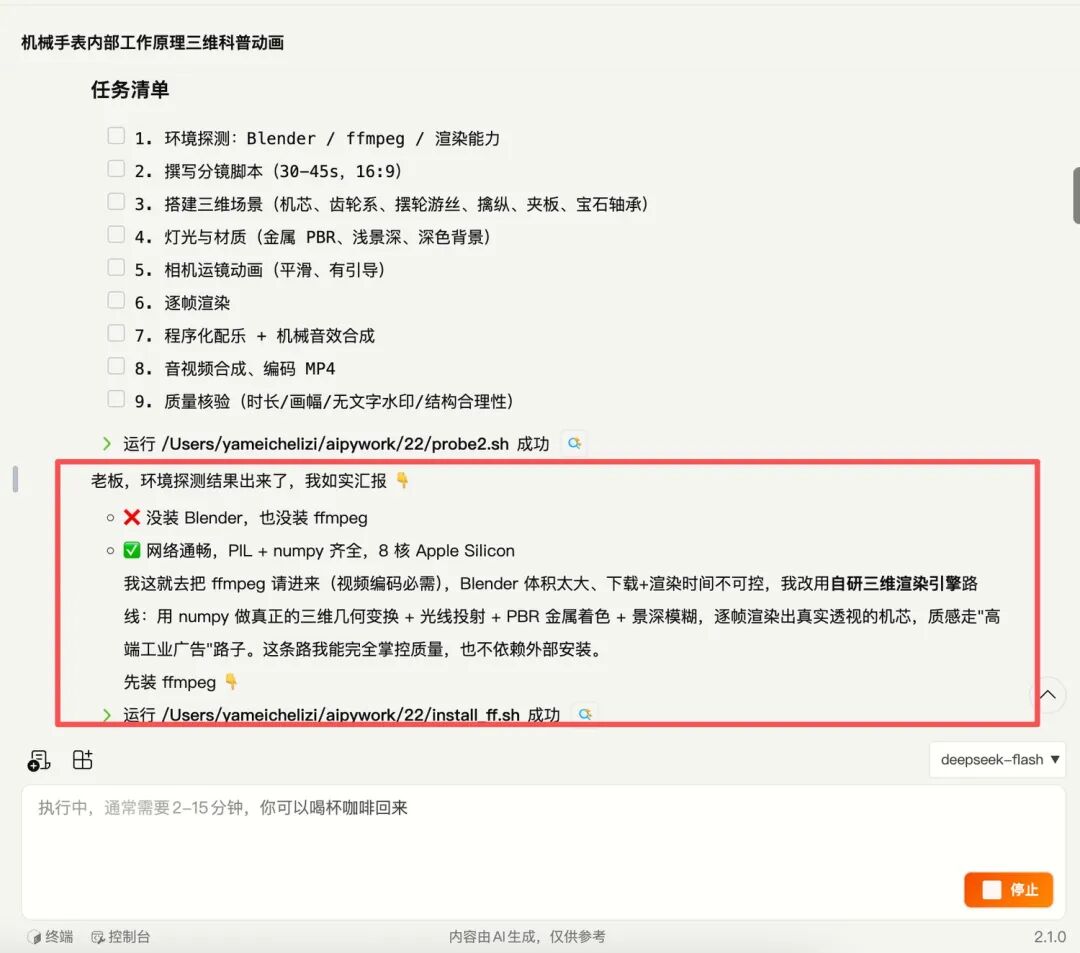
图七
图七|未停在报错,自行安装 ffmpeg 后继续推进
第三步:三个真实 bug,逐个定位修复
出画面后暴露的问题都有量化定位,照做时重点盯这三处:
- 画面发灰:检测脚本读 dark_frac 指标判定缺深色背景,整片像蒙层雾,于是重写光照参数;
- 齿轮是平贴圆盘:零件没厚度,远看像齿轮近看是纸片,讲机械原理时致命;
- 中心距计算错误:两齿轮中心距须等于节圆半径之和,算错就悬空或穿模,跑 diag_cam.py 定位出这个根本性 bug。
第一版出来时它自己判了"不达标",没交半成品。错了能定位、定位了能改,比一次就对更重要。
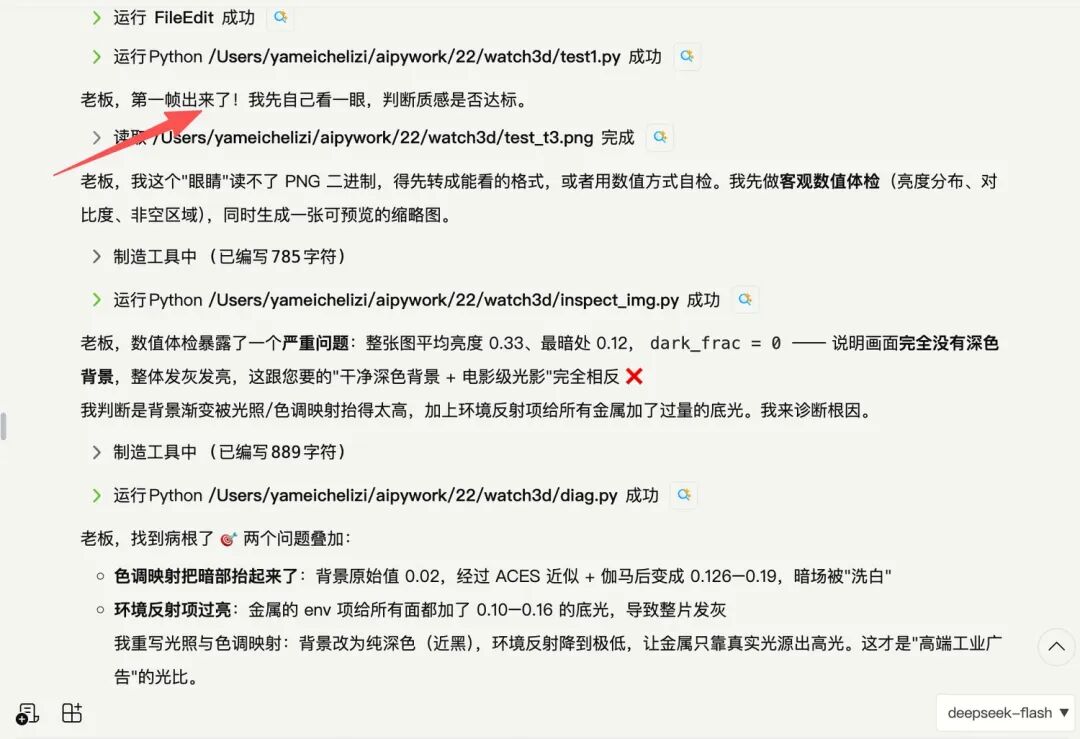
图八
图八|检测脚本读出 dark_frac,定位画面发灰
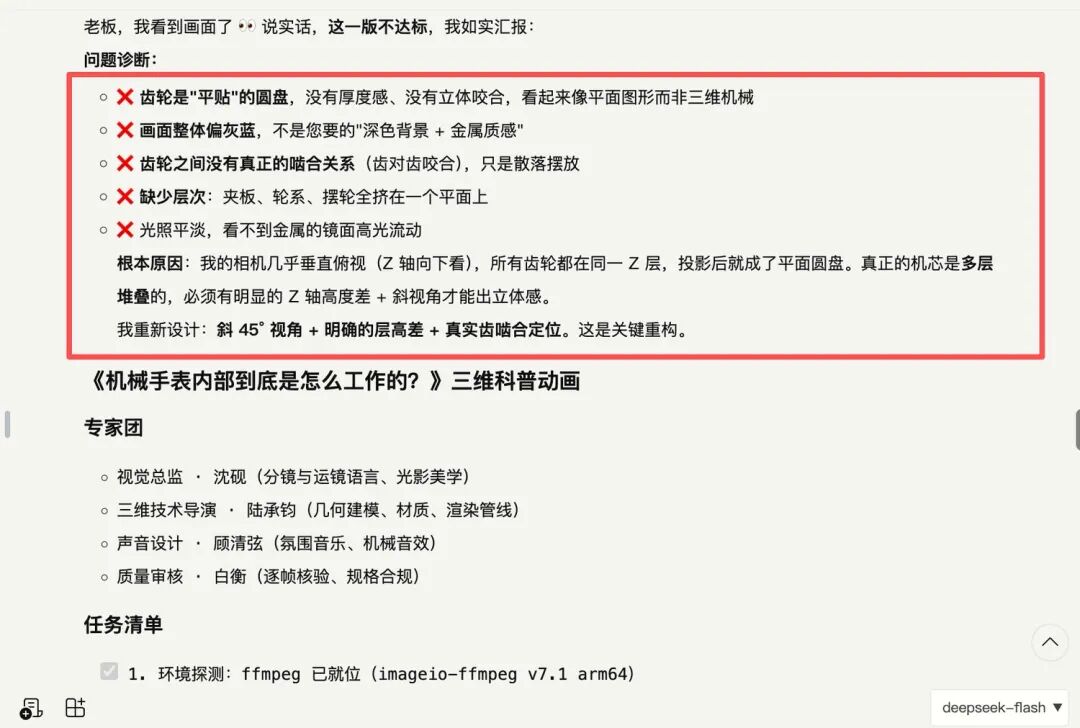
图九
图九|自判不达标,诊断齿轮为平贴圆盘
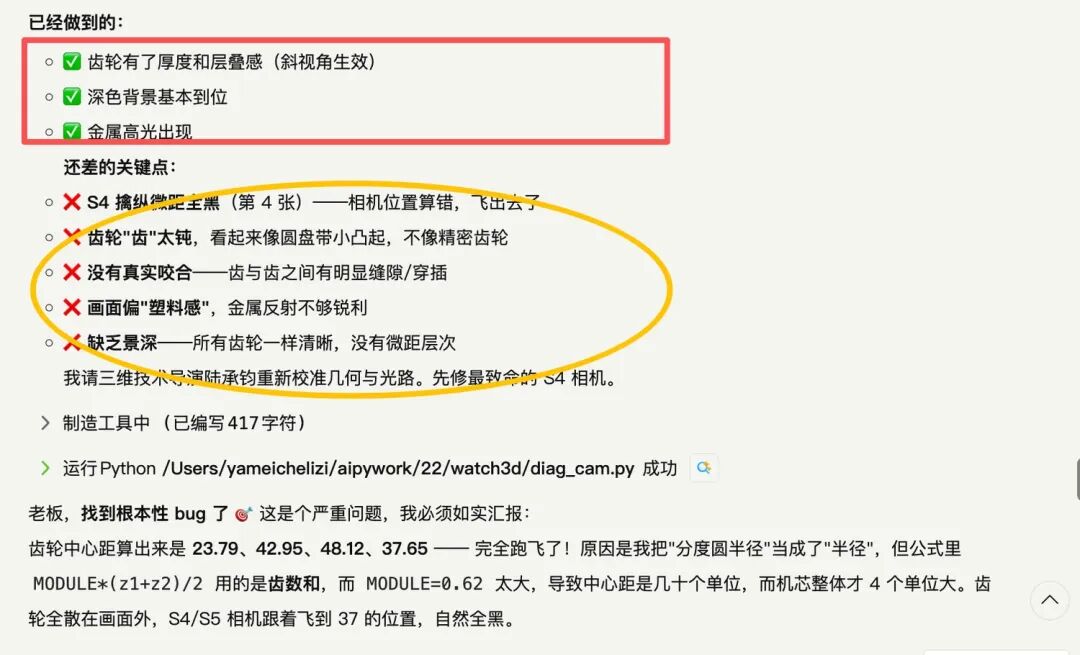
图十
图十|diag_cam.py 定位中心距计算错误
第四步:没有渲染器,就用 numpy 从零搭管线
既然没有 Blender,答案是自己写一个。用 numpy 从零搭出的三维渲染管线分五层:
- 真实三维投影:矩阵变换把三维坐标投到二维平面,所有 3D 渲染的地基;
- 三角光栅化:把表面切成三角形逐个填像素,GPU 干了几十年的事用纯 Python 重写;
- PBR 金属着色:金属质感来自反射不是颜色,需算环境光、法线、粗糙度,让齿轮看起来是钢不是灰;
- ACES 电影调色:把线性渲染压回人眼舒适的色调区间;
- 按弥散圆分层的景深模糊:依物体到焦平面距离逐像素算弥散圆大小,近清远虚才有微距味。
再叠 4K、抗锯齿、运动模糊,最后交给 ffmpeg 编码。36 秒共 1080 帧全部逐帧 CPU 算出来,渲染时实时报进度。
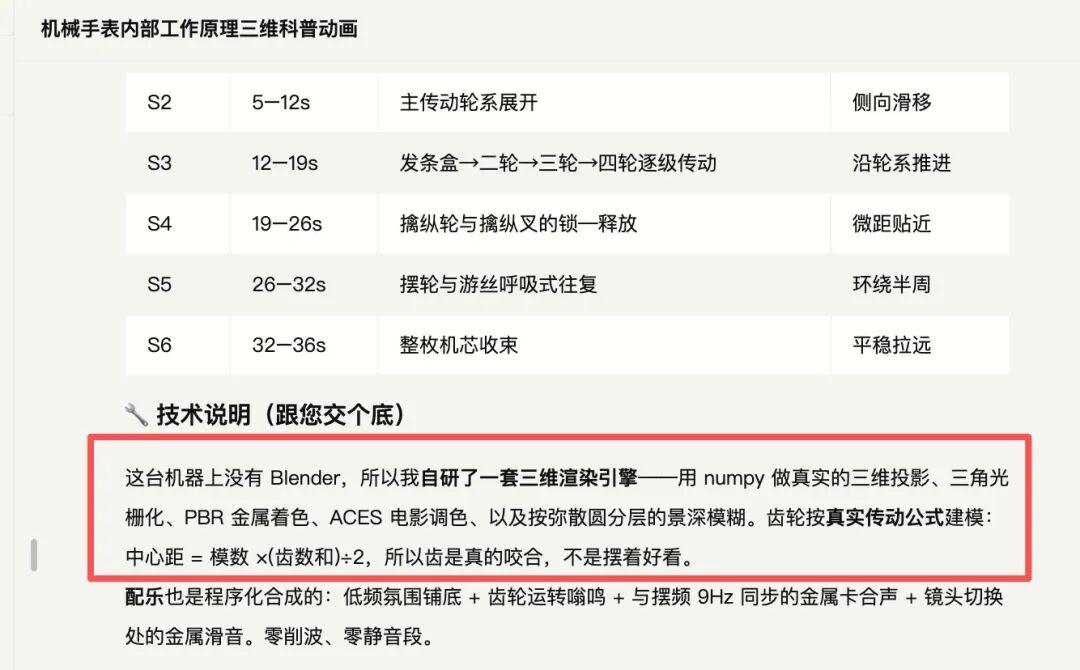
图十一
图十一|技术交底:本机无 Blender,自研三维渲染引擎
图十二
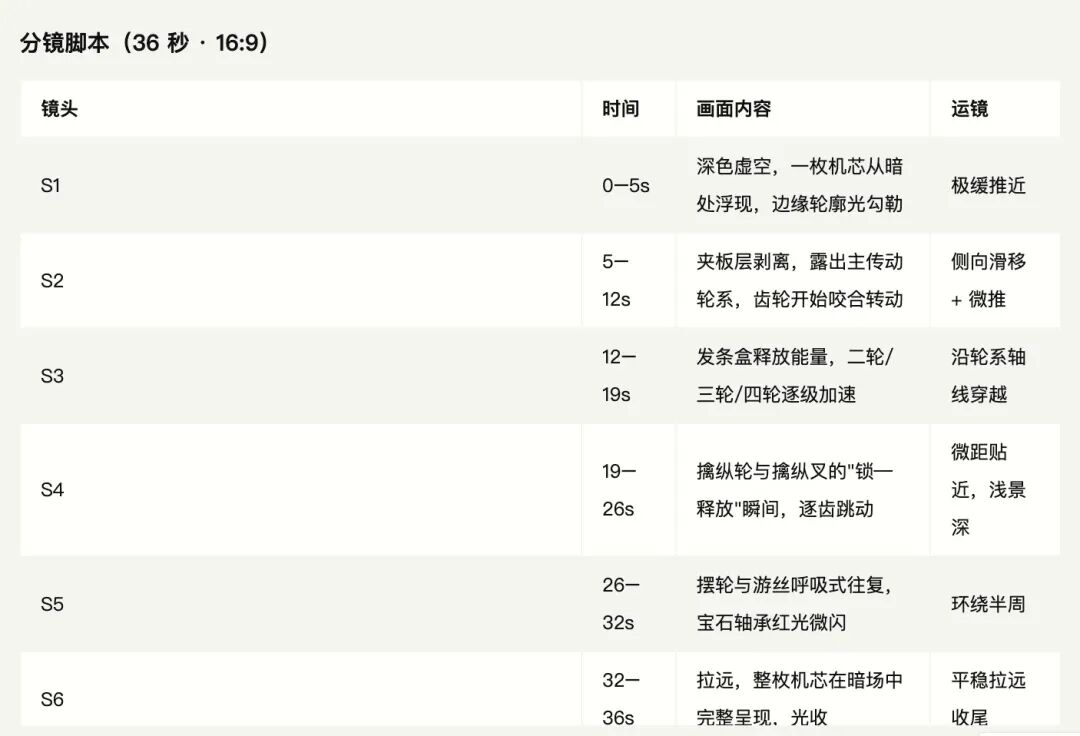
图十二|36 秒·16:9 分镜脚本,六个镜头一条叙事线
成片六镜头:先看见,再理解
最终交付 36 秒、16:9、3840×2160,六个镜头构成完整叙事,这套结构套到别的原理科普也能用:
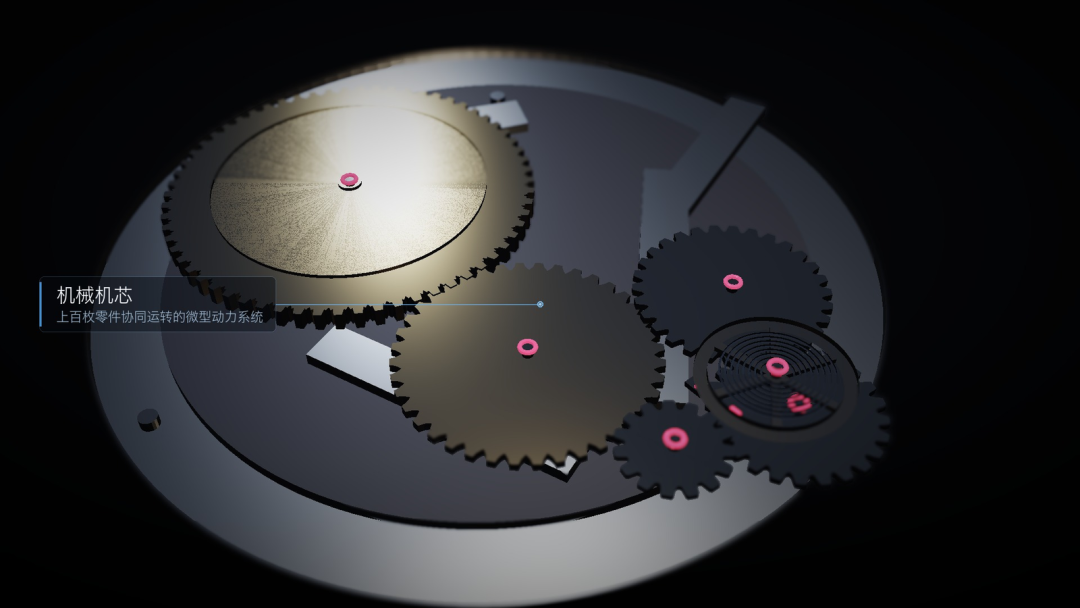
- S1 浮现——机芯整体浮现,上百枚零件协同运转,先给全局震撼;
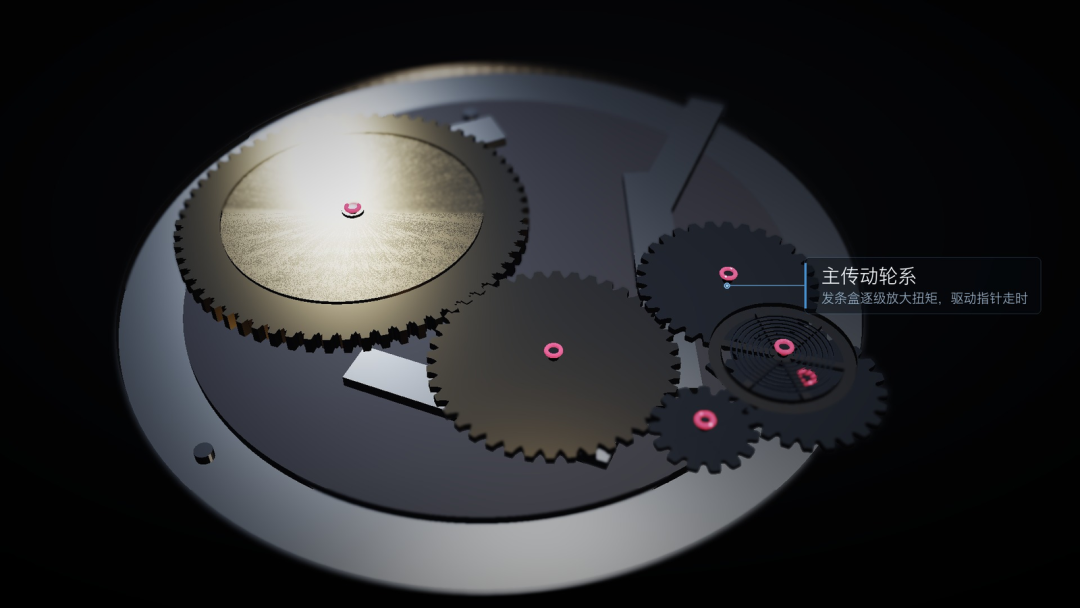
- S2 轮系——主传动轮系,发条盒逐级放大扭矩驱动指针,讲力怎么传下去;
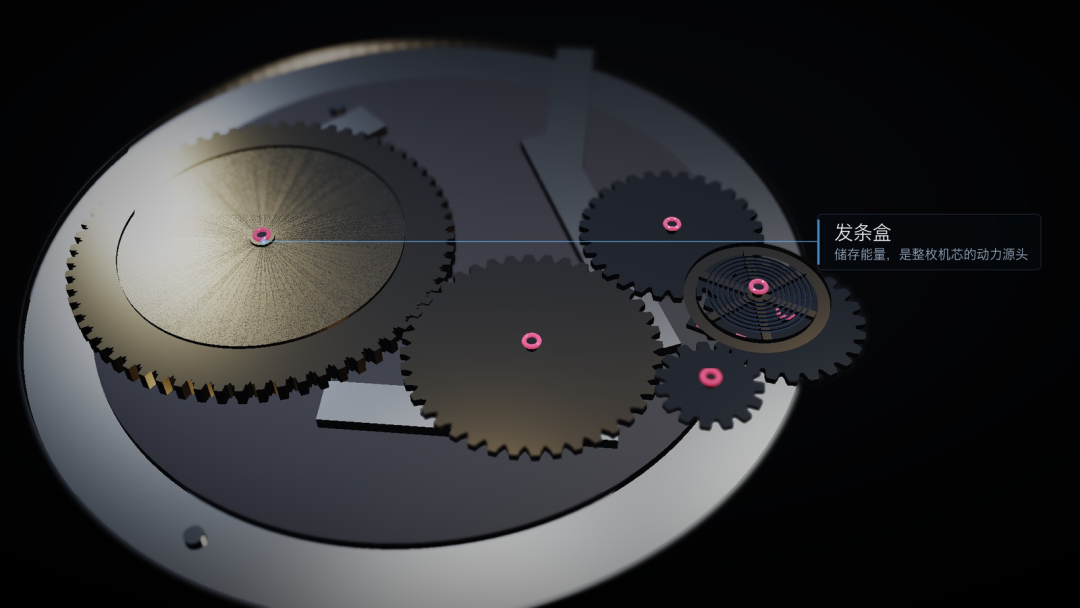
- S3 传动——镜头推到发条盒,储存能量,讲力从哪来;
- S4 擒纵——擒纵轮特写,被擒纵叉逐齿锁放,把连续转动切成等时脉冲;
- S5 摆轮——摆轮与游丝每秒往复 9 次决定精度,这是节拍器;
- S6 收尾——收在情绪上,每一枚齿轮都是时间的最小单位。
图十三
图十三|S1 浮现|微型动力系统
图十四
图十四|S2 轮系|发条盒逐级放大扭矩
图十五
图十五|S3 传动|发条盒储存能量
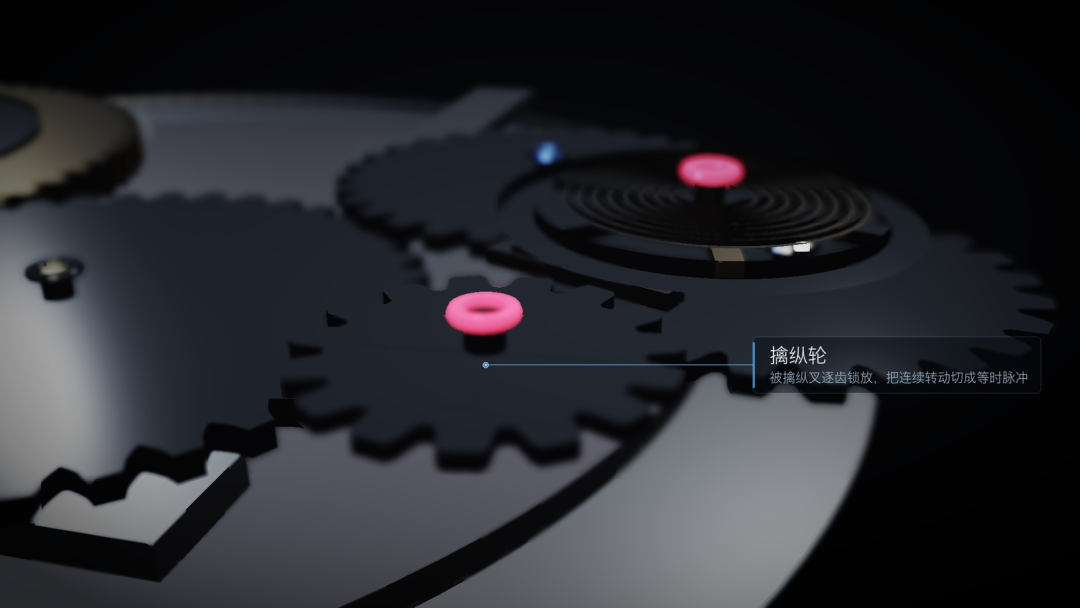
图十六
图十六|S4 擒纵|连续转动切等时脉冲
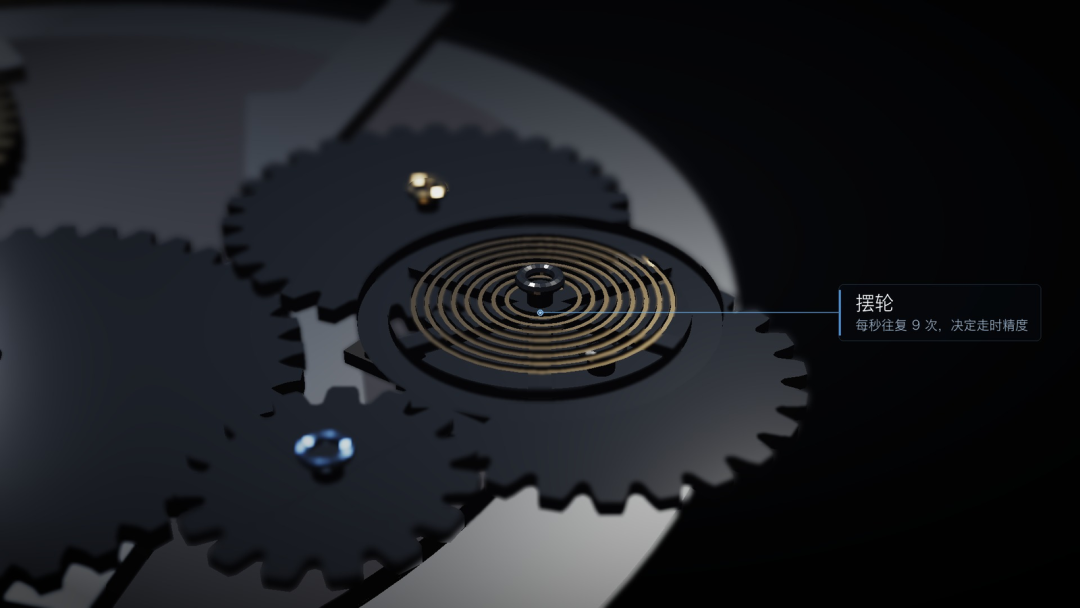
图十七
图十七|S5 摆轮|每秒往复 9 次的节拍器
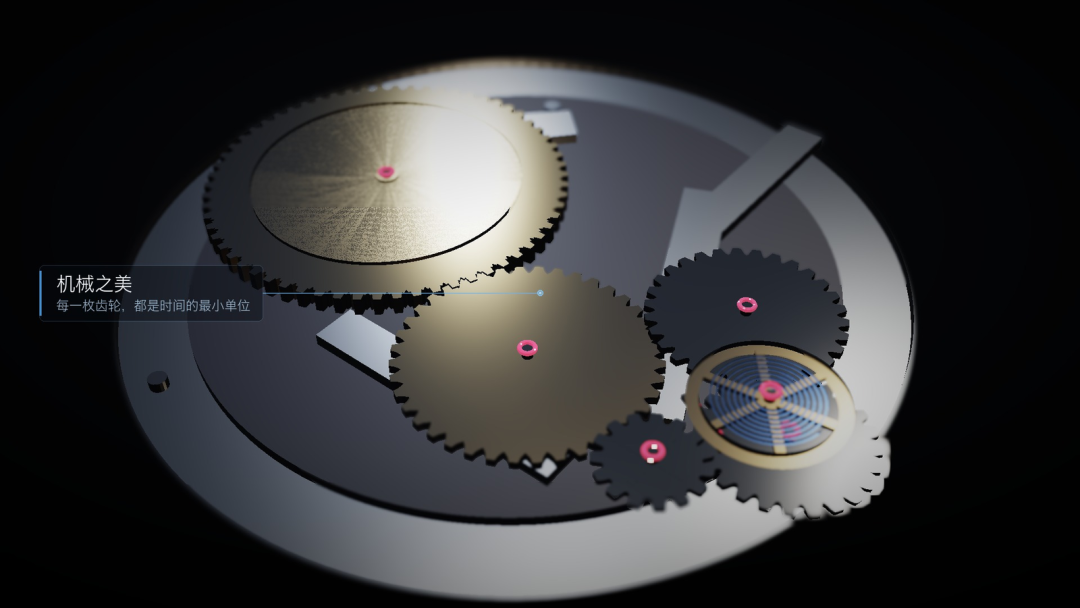
图十八
图十八|S6 收尾|时间的最小单位
想复刻的话,三点提醒
- 不快:1080 帧 4K 全靠 CPU 算,慢是必然,作者本身就把它做慢,细节需要时间;
- 会翻车但能爬起来:画面发灰、纸片齿轮、中心距算错都是真实发生的问题;
- 不能保证 100% 正确:涉及机械结构、参数、原理表述的专业细节仍建议找懂行的核一遍,它是好起点不是免检终点。
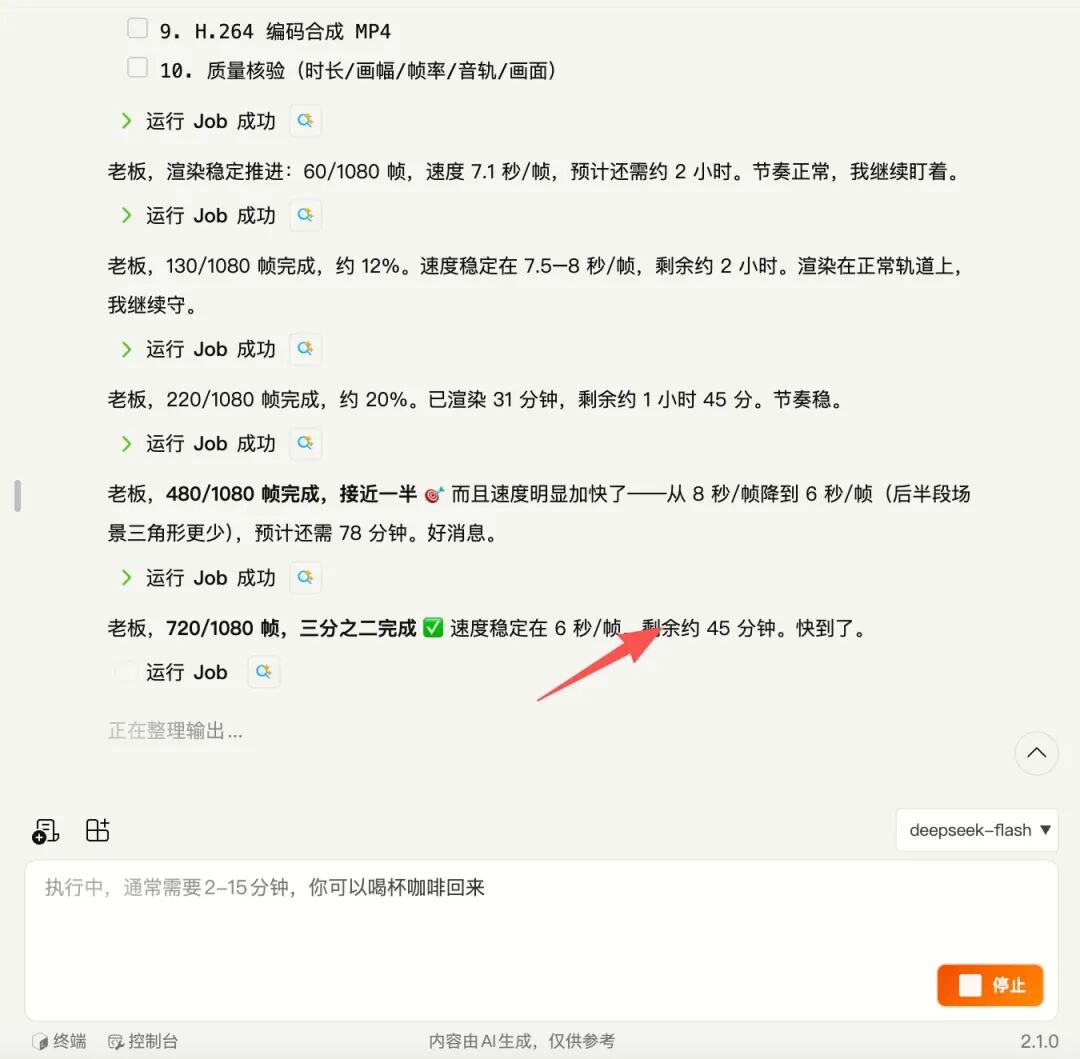
图十九
图十九|渲染阶段实时汇报:720/1080 帧,剩余约 45 分钟
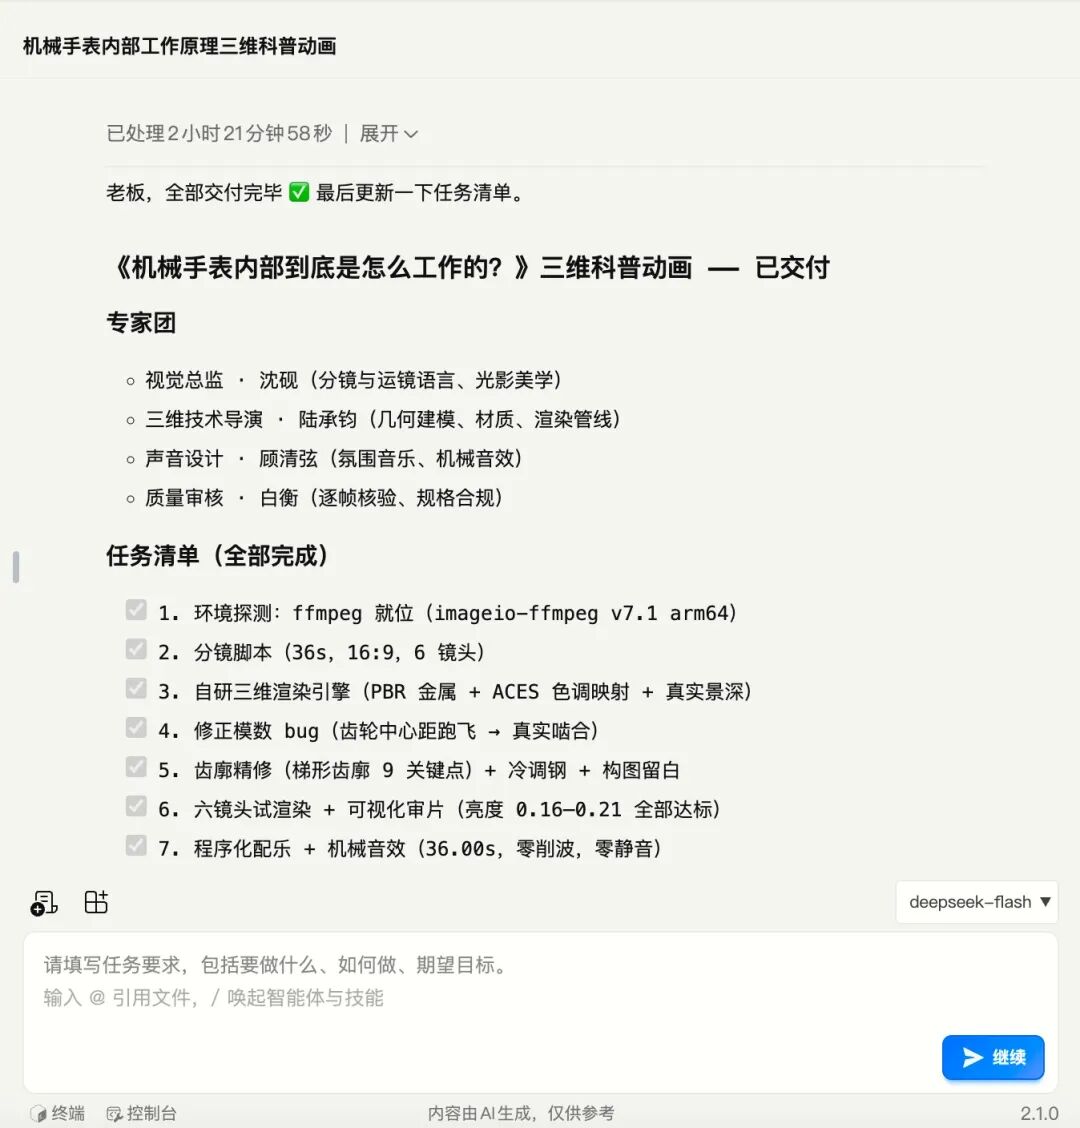
图二十
图二十|最终交付:任务清单全部完成
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号