YoloV8改进策略:下采样与上采样改进|下采样模块和DUpsampling上采样模块|即插即用

YoloV8改进策略:下采样与上采样改进|下采样模块和DUpsampling上采样模块|即插即用
AI浩
发布于 2024-10-22 13:17:29
发布于 2024-10-22 13:17:29
摘要
在深度学习与计算机视觉领域,YoloV8作为实时目标检测算法的代表,以其卓越的性能和效率赢得了广泛认可。然而,为了不断追求更高的精度与更快的推理速度,我们在YoloV8的基础上进行了创新性改进,重点引入了先进的下采样模块和DUpsampling上采样模块。这些改进不仅显著提升了YoloV8的性能,还为其在复杂场景下的应用提供了更强大的支持。
文章链接:
https://blog.csdn.net/m0_47867638/article/details/141336369?spm=1001.2014.3001.5501下采样模块的革新
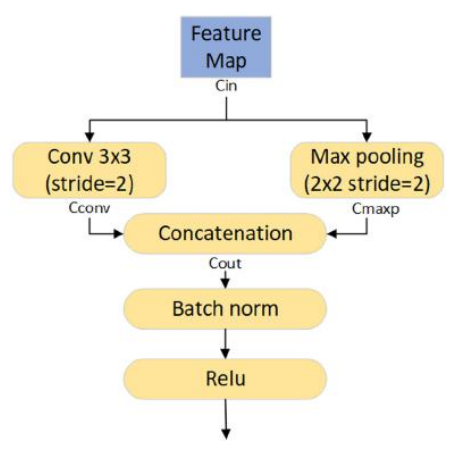
该模块结合了卷积层和最大池化层来生成具有较低维度的扩展特征图,同时考虑了计算成本的优化。以下是该下采样模块的详细总结:
- 卷积层和最大池化层:
- 卷积层:使用的卷积核进行特征提取,其输出通道数量()根据和的关系动态确定。具体来说,当时,卷积层需要生成额外的特征图以补充最大池化层未提供的部分,此时。
- 最大池化层:使用的池化窗口和步长为2进行下采样,以减少特征图的尺寸和计算量。当需要时,其输出通道数量与输入通道数量相同()。
- 特征图拼接:卷积层和最大池化层的输出特征图在通道维度上进行拼接,以融合两者的特征信息。这种拼接方式使得模型能够同时利用卷积层的精细特征和最大池化层的全局特征。
- 批量归一化和激活函数:拼接后的特征图通过批量归一化(Batch Normalization)进行规范化处理,有助于加速训练过程并提高模型稳定性。随后,使用ReLU(Rectified Linear Unit)激活函数引入非线性,增强模型的表达能力。
DUpsampling上采样模块的引入
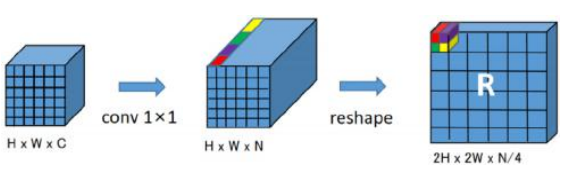
在目标检测任务中,上采样操作对于恢复目标的空间位置信息和提高检测精度至关重要。传统方法如双线性插值虽然简单高效,但往往难以达到最优的分割效果。为了克服这一局限,我们采用了DUpsampling模块来替代YoloV8中的上采样操作。DUpsampling通过一系列精心设计的卷积和特征重塑操作,实现了对特征图的高效上采样。该方法不仅保持了数据的相关性,还能够在上采样过程中引入非线性变换,进一步提升分割精度。特别是在处理小目标和复杂场景时,DUpsampling模块的引入使得YoloV8的检测性能得到了显著提升。
优点总结
- 精度提升:下采样模块和DUpsampling上采样模块的引入,使得YoloV8在特征提取和分割精度上实现了质的飞跃。无论是在复杂背景下的目标检测,还是在小目标的识别上,都展现出了更加卓越的性能。
- 效率优化:尽管引入了更复杂的操作,但通过优化网络结构和算法设计,我们成功保持了YoloV8的高效推理速度。这使得改进后的模型在实际应用中更具竞争力。
- 灵活性与可扩展性:下采样模块和DUpsampling上采样模块作为独立的模块,可以方便地与其他网络架构进行集成和扩展。这为YoloV8的后续研究和应用提供了更多的可能性。
综上所述,通过对YoloV8的下采样和上采样模块进行创新性改进,我们成功打造了一个既高效又精准的实时目标检测模型。这一改进不仅为YoloV8的性能提升提供了新的思路和方法,也为深度学习在计算机视觉领域的应用注入了新的活力。我们期待这一改进能够在实际应用中发挥更大的作用,为智能安防、自动驾驶等领域的发展贡献更多力量。
测试结果
YOLOv8l summary (fused): 281 layers, 44,962,288 parameters, 0 gradients, 163.5 GFLOPs
                 Class     Images  Instances      Box(P          R      mAP50  mAP50-95): 100%|██████████| 15/15 [00:01<00:00,  8.50it/s]
                   all        230       1412      0.966      0.966      0.987      0.742
                   c17         40        131      0.991      0.992      0.994      0.825
                    c5         19         68      0.978      0.956      0.993      0.824
            helicopter         13         43      0.951      0.953      0.982      0.625
                  c130         20         85      0.988      0.979      0.993      0.674
                   f16         11         57      0.957      0.965      0.988      0.649
                    b2          2          2      0.918          1      0.995      0.748
                 other         13         86      0.987      0.909      0.977      0.558
                   b52         21         70       0.94      0.971      0.968      0.809
                  kc10         12         62          1      0.973       0.99      0.838
               command         12         40      0.993          1      0.995      0.835
                   f15         21        123      0.982      0.992      0.995      0.695
                 kc135         24         91      0.989      0.967       0.99      0.696
                   a10          4         27      0.829      0.541      0.861      0.468
                    b1          5         20      0.999          1      0.995      0.741
                   aew          4         25      0.951          1      0.995       0.79
                   f22          3         17      0.978          1      0.995       0.74
                    p3          6        105          1      0.968      0.995        0.8
                    p8          1          1      0.856          1      0.995      0.697
                   f35          5         32          1      0.947      0.995       0.59
                   f18         13        125       0.99      0.968      0.993      0.826
                   v22          5         41      0.994          1      0.995      0.705
                 su-27          5         31      0.989          1      0.995      0.867
                 il-38         10         27      0.974          1      0.995      0.837
                tu-134          1          1      0.837          1      0.995      0.895
                 su-33          1          2          1          1      0.995      0.697
                 an-70          1          2          1          1      0.995      0.796
                 tu-22          8         98      0.998          1      0.995       0.82
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2024-09-02,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号