
如何提取洗衣机前面板的轮廓?
如何提取洗衣机前面板的轮廓?
提问于 2019-05-28 12:17:24
我正在寻找一种强有力的方法来提取洗衣机前面板的轮廓。或者只需得到4个角点的前面板。我试过颜色掩蔽,但没有找到稳定的结果。以下是一些例子:
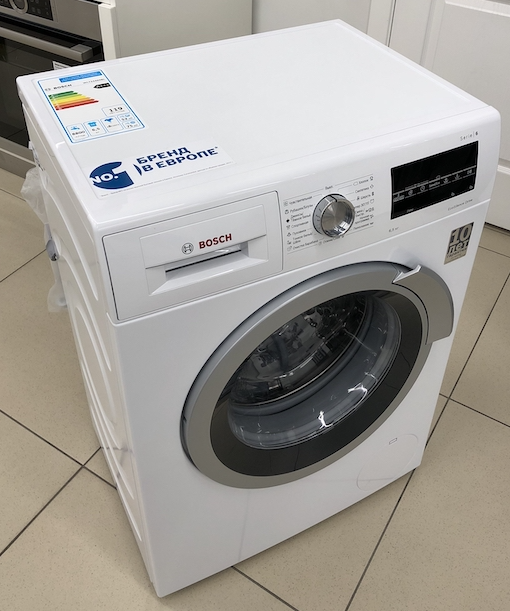
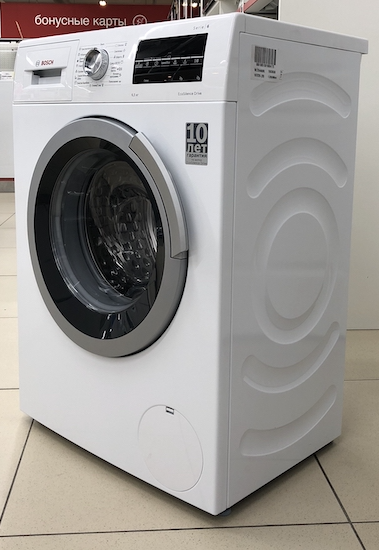
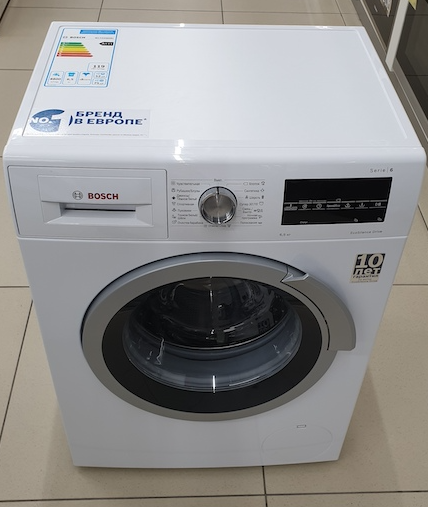
回答 1
Stack Overflow用户
回答已采纳
发布于 2019-05-29 18:39:48
有三种可能的选择:
- 获取一堆机器的图像,手动确定门在哪里的标签,然后训练一个卷积神经网络来对每幅图像的参数进行回归。
- 将每幅图像视为一个单独的优化问题,目标是估计最有可能与前面板对应的最佳矩形的参数。所以我们的模型是
theta = (p_1, p_2, p_3, p_4),图像中面板的四个二维位置。我们需要一个能量函数E来最小化wrttheta(例如,使用带动量的梯度下降,或RANSAC)。您可以使用许多术语,就像一些想法一样: 至少其中一些拐角应该是“拐角处”:运行一个简单的角检波器,并定义一个能量E_corner,它惩罚距离最近的拐角的距离。 b.至少有一些边缘(例如,p_1和p_2或p_3之间)应该是“边缘”:使用能量E_edge计算图像M = || \nabla I ||的梯度大小,并强制执行沿面板边缘的M值应该更大。例如,对于沿边缘的x,y,让E_edge(x,y)=1/(1+M(x,y))(虽然稳健损失在这里更好)。 使用这样的事实:每扇门实际上都是一个投影的三维矩形:例如,参见这个问题。一个有趣的想法是从一个矩形开始(表示面板),而不是回归p_i的参数,而是回归仿射变换的参数,甚至是透视投影变换的参数(尽管这需要算法估计深度),即将起始矩形映射到图像中的矩形。然后,您可以正规化估计变换的参数,以防止不可能的转换被输出。 d.使用矩形中必须包含的内容的知识。例如,给定四个角,您可以确定定义机器圆形门的椭圆。该椭圆内的外观统计数据应该有一定的独特性,以及门边界的边缘/图像梯度;因此,您可以定义一个能量项,鼓励模型选择角,以便内部在白色背景上有一个暗椭圆物体。 总的来说,这种方法类似于蛇,或活动轮廓模型,我认为它可能值得您研究。然而,能量最小化的蛇往往不考虑它们所包围的区域的内部;因此,Mumford-Shah函数的某些变体可能是一个有用的补充(尽管在您的情况下,注意到“门区域”的平滑性并不是完全可取的)。 - 如果您的所有机器都非常相似或几乎相同(正如您发布的那些机器一样),那么实际上最好在图像之间使用估计同调。(另见这里或这里)。由于机器的正面几乎是平面的,所以不同图像的正面必须通过一个同调来关联。然后,知道前面板在一个图像中的位置,就会告诉你它在所有这些图像中的位置。例如,查看OpenCV同族文字教程,在这里,它们展示了如何撤消平面曲面的透视图转换,允许您将一幅图像转换为另一幅图像(此处,一个投影机器面板到另一个模板)。
页面原文内容由Stack Overflow提供。腾讯云小微IT领域专用引擎提供翻译支持
原文链接:
https://stackoverflow.com/questions/56342101
复制相关文章
相似问题
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号