
亚像素精度图像处理
我正在编写一个控制工业机械的用户界面程序。
本机是一种用于电子生产行业的自动在线屏幕打印机。该机器的确切用途是将锡膏打印到裸的多氯联苯上。该系统包括2个摄像机,构成一个视觉系统,用于定位受托物,并使机器参与的过程自动化。我的问题是,我需要能够定位从相机拍摄的图像中的形状和物体,这是足够直接的,但是-为了获得所需的精度,我需要能够以亚像素的精度来实现这一点。
这两个相机形成一个双视觉相机,其中一个摄像机将向上看一个模板,另一个向下看一个PCB。双视觉摄像机在移动的车厢上,移动在X和Y中。PCB夹紧在桌子上,不能在X,Y和θ中移动。视觉系统用于检测PCB位置和模板位置之间的差异,然后调整表格使两者对齐。
编辑:
这是从现有UI程序中获取的部分屏幕快照:
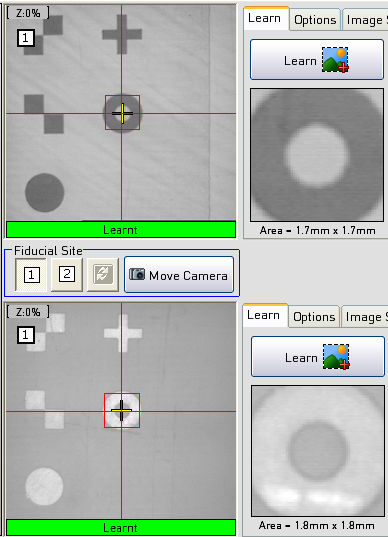
模板图像是顶部的图像,PCB是底部的图像,这里的图像是灰度图像-在新的系统中,我正在使用颜色,但将使用灰度是必需的。
注意:当你读到这篇文章的时候,你可能在想:“那么,你为什么不直接使用你在现有UI中使用的东西呢?”现有的UI是用VB6编写的,这是我想要离开的地方,程序的愿景方面是第三方公司编写的.ocx,它已经不存在了。
我玩了一点AForge.NET,发现它非常容易使用,我可以用它来定位各种不同的形状,找到它们的中心,这是很棒的,但它没有亚像素的准确性。不过,我可能会把它作为起点,然后将亚像素算法应用于单个中心像素,甚至整个形状。
编辑:
下面是我使用AForge编写的测试程序中的一个示例映像:
红色的轮廓和十字线是我添加的视觉辅助/实验。这是与我可能使用的相机,它的分辨率为1280 x 1024,但镜头不是我要使用的实际镜头,这就是为什么图像是轻微的‘分裂’。而且,感兴趣的对象也会比这个更轻。
在实际系统中,镜头将看到模板和PCB上的10毫米x8mm平方,这意味着每个像素将代表7.8125um^2,但是我可以一次以1.25um的增量移动XYY表,如果我不能用相机看到这些运动,这基本上是无用的。我需要1um (亚)像素的精确性。
有人知道我能用来做这件事吗?我已经搜索了很长一段时间了,但我所找到的似乎是关于渲染图像的亚像素准确性的信息。
或者,更好的是,有没有人知道我怎么能自己写点什么来做这件事?我甚至不知道从哪里开始!
如有任何反馈,将不胜感激。
回答 1
Stack Overflow用户
发布于 2016-01-21 05:59:33
新的信息告诉我们很多..。我认为你应该更加注重粘贴应用的准确性,而不是马车的位置精度。我的打赌是,打印机有更大的点大小和误差,然后1嗯和期望的准确性取决于PCB的使用(布线和缝隙宽度)。不管怎样,我会这么做的:
- 线性化图像几何 你需要去鱼眼的形象。由于您的相机/光学设置将固定(特别是焦点和距离到PCB),您应该为每个PCB厚度制作一个棋盘网格的图像。然后创建将棋盘线性化为真实矩形的映射,以便在下一个过程之前丢弃偏差。
- 规范照明条件
- see [Enhancing dynamic range and normalizing illumination](https://stackoverflow.com/a/31558803/2521214)
- 亚像素精度
图像的每一个像素都是区域内所有东西的积分。因此,如果我们知道任何边界(背景/前景)的2种颜色(
c0,c1),那么我们就可以估计它们的亚像素位置。让我们从轴对齐矩形开始。我是这样看的:
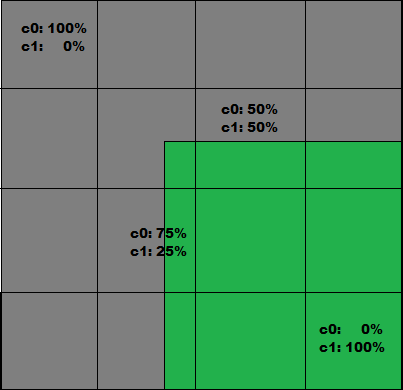
网格的每个方格表示一个像素区域。c0是灰色,c1是绿色。在相机图像中,您得到了最后的颜色,将每个像素内的所有颜色组合在一起:
- `c = s0*c0 + s1*c1`其中,c是最后的像素颜色,而s0,s1是响应范围内的c0,c1颜色的区域,<0,1>是s0+s1=1.0所在的区域。现在我们要计算s0,s1以获得亚像素精度。因此,首先检测边界上的像素位置为其中之一:
- horizontal edge
- vertical edge
- corner这可以通过检查相邻像素来完成。c0,c1可以从具有饱和颜色的像素(所有邻居都有相同的颜色)获得,这些像素位于区域内像素中。我将忽略角像素,因为它们的位置可以从最近的H/V边缘像素获得(不可能同时从上面的方程得到x,y坐标)。因此,对于每一个H,V边,只需求解系统:
I. c= s0*c0 + s1*c1 II. s0 + s1 = 1.0;
计算s0,s1和垂直边的边缘位置就是其中之一:
x=x0 + pixel_size*s0 //如果c0在左边x=x0 + pixel_size*s1 //如果c1在左边
水平边缘是这样的:
y=y0 + pixel_size*s0 //如果c0在顶部,则为y=y0 + pixel_size*s1 //如果c1位于底部
其中x0,y0是像素,左上角的位置是像素,坐标系统是x+,x+是右边,y+是向下的。如果你有不同的设置,只要改变方程..。
现在,如果您得到非轴对齐的边缘,那么您需要计算斜率(在一个轴中需要多少像素才能改变另一个dy/dx。并相应地处理以下领域:
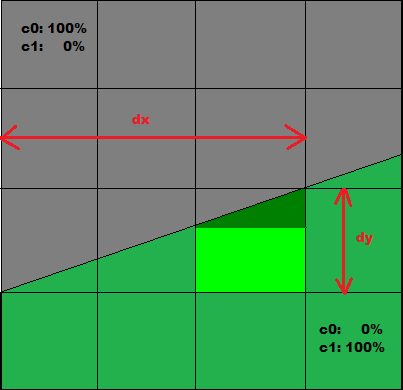
所以唯一的改变就是从计算的s0,s1到实际的边缘位置的转换。现在,您需要计算左/右或上/下。如果使用轴对齐示例中的方程,则可以获得像素中间的边缘位置。所以你只要用x +/- 0.5*dx/dy或y +/- 0.5*dy/dx把它移到两边的斜面,其中dx,dy是边斜率。
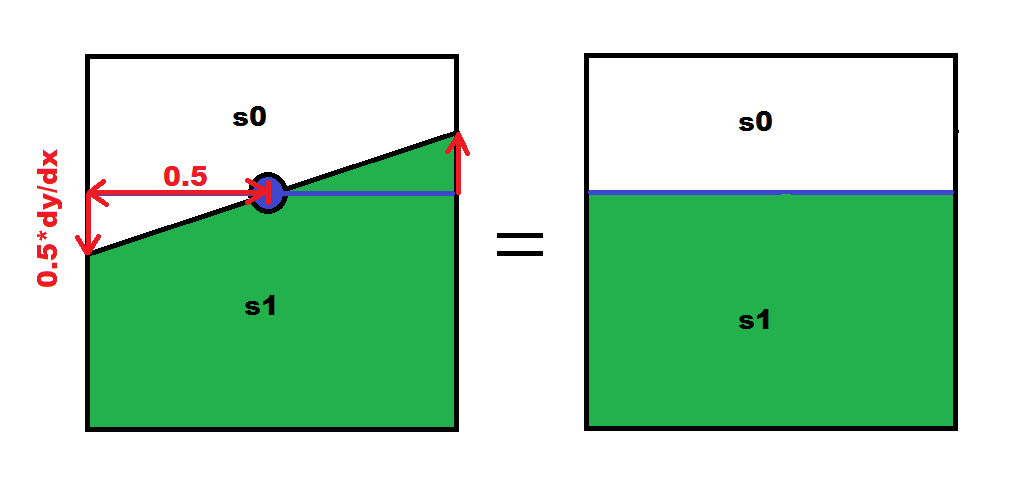
要获得dx,dy,只需沿着边缘搜索完全饱和的像素,如果找到,则(dx,dy)是两个最接近的像素之间的距离。
Notes
你可以在展位灰度和RGB上这样做。希望这能帮点忙。
https://stackoverflow.com/questions/34843193
复制相似问题
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号