
旋转加速度滤波(适用于卡尔曼滤波?)
我正在做一个项目,在这个项目中,一端有一根杆子连接到一个旋转轴上。因此,当轴从0到~100度来回旋转时(在xy平面上),杆也是如此。我在运动杆的末端安装了一个三轴加速度计,我测量了加速度计从旋转中心(即杆的长度)到大约38厘米的距离。我收集了很多数据,但我需要帮助找到最好的方法来过滤它。首先,下面是原始数据的一个图:
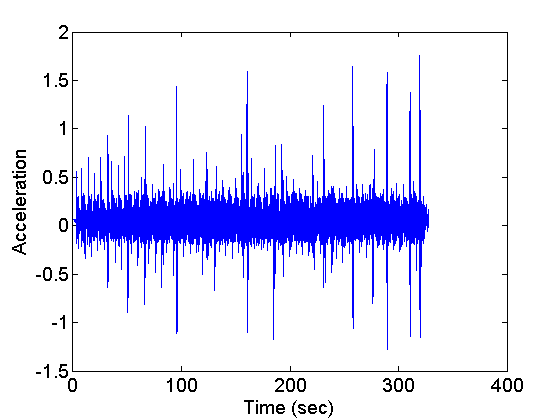
我认为这些数据是有道理的:如果它在上升,那么我认为在那个时候加速度应该是线性增长的,然后当加速度下降的时候,它应该线性地减小。如果它不断地运动,加速度将是零。但请记住,有时速度会从一个“试验”变化到另一个“试验”。在这种情况下,有120次“试验”或运动/清扫,数据采样频率为148赫兹。
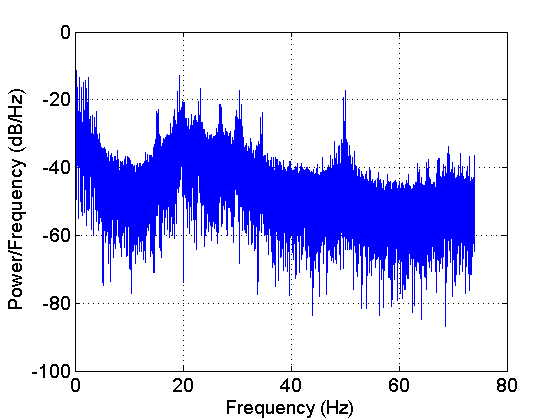
对于过滤,我尝试了一个低通滤波器,然后是指数递减的移动平均线,这两个图都不太热。虽然我不擅长解释这些:下面是我在编写工频图时得到的信息:
我希望在这里得到的帮助是,获得一个非常好的方法,我可以过滤这些数据。一次又一次(特别是在这个网站上)不断出现的事情是卡尔曼滤波器。虽然有很多在线代码可以帮助在MATLAB中实现这些,但我还没有真正理解它,因此忽略了我在这里所做的工作。那么,在这里,卡尔曼滤波器适合旋转加速度吗?如果是这样的话,有人能帮我在matlab中实现并解释它吗?有什么我没有看到的东西,可能是一样好/更好,这是相对简单的?
这是我说的数据。仔细观察它/放大它能更好地理解运动中正在发生的事情,我认为:
ga=1.81885205.2093327149.1426657579
编辑:好的,这是从加速度计收集的两个相关尺寸的图。我忽略了包含上下维数,因为加速度计显示了一个接近常数的~1G,所以我认为安全地说它没有捕捉到太多的旋转运动。我认为红色是向心成分,蓝色是切线。我不知道如何把它们结合起来,这就是为什么我(也许是错的?)在我的帖子里忽略了它。
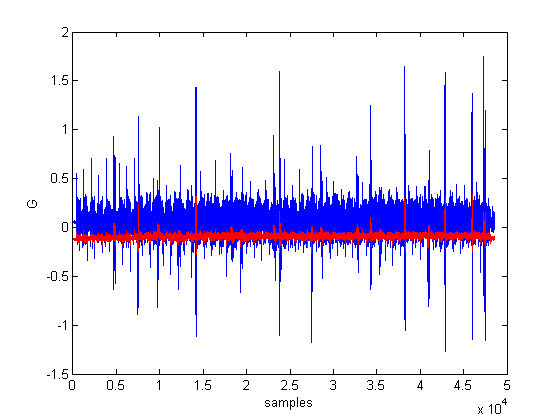
这是另一个维度的数据:
回答 2
Stack Overflow用户
发布于 2015-04-15 22:58:40
忘记卡尔曼滤波器,看看答案末尾的便条,原因是为什么。
使用一个简单的移动平均过滤器(就像我在前面的答复中告诉您的,如果我还记得的话),它本质上是一个低通过滤器:
n = 30 ; %// length of the filter
kernel = ones(1,n)./n ;
ysm = filter( kernel , 1 , flipud(filter( kernel , 1 , flipud(y) )) ) ;
%// assuming your data "y" are in COLUMN (otherwise change 'flipud' to 'fliplr')注意:如果您可以访问curvefit工具箱,只需使用:ys = smooth(y,30) ;获得几乎相同的结果。
我得到:
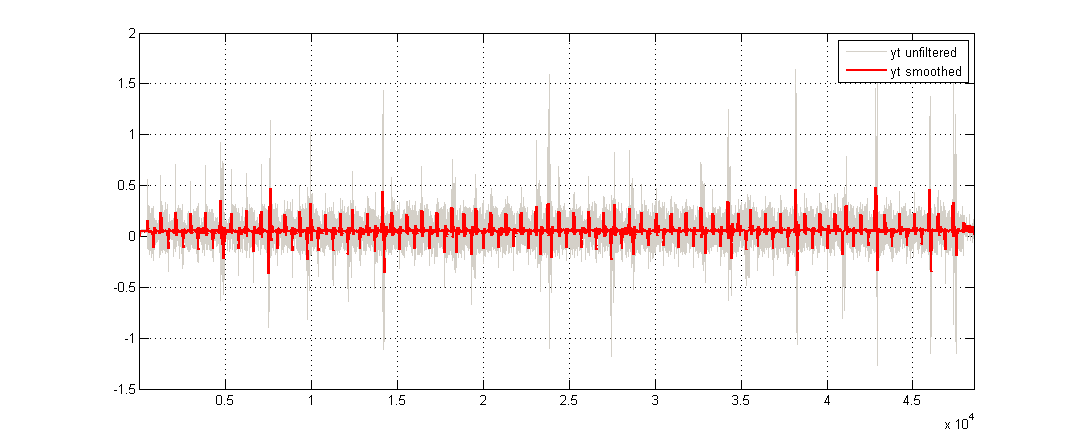
它一度放大如下:
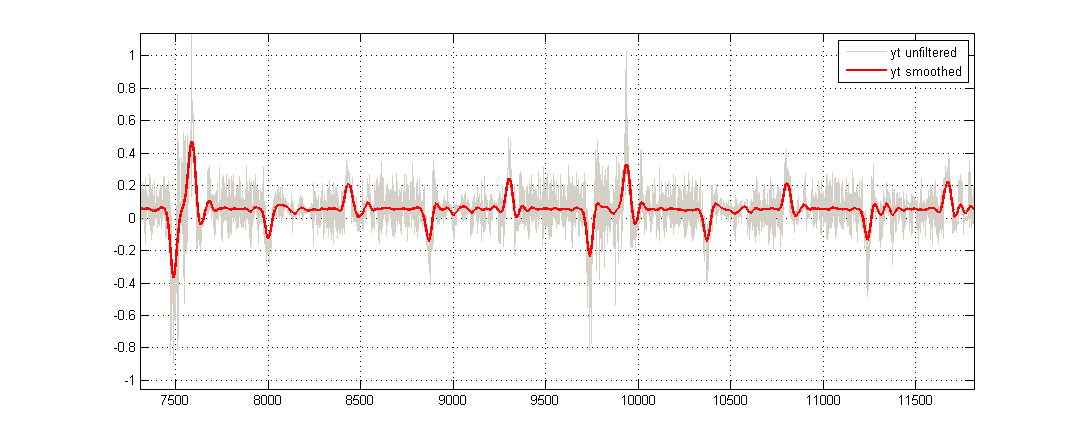
您可以使用参数n来增加或减少平滑。
灰色信号是你的原始信号。我强烈怀疑,你得到的噪音尖峰是因为你的杆振动。(根据你的杆长/横截面的比例,你可以在38厘米杆的末端得到显著的振动。这些振动将采取振动的形式围绕主载波信号,这显然是我在你的信号中看到的)。
注:卡尔曼滤波器对噪声数据进行简单的滤波是过分的。当您想要根据一些噪声测量来计算一个值(如果我按照您的例子来计算一个位置)时,就会使用Kalman滤波器,但是为了改进计算,Kalman滤波器还将使用基于先前状态(位置)和惯性数据(例如,您旋转的速度)的位置预测。对于这个预测,您需要一个系统行为的“模型”,而您似乎没有这个模型。
在你的情况下,你需要计算加速度计所看到的加速度,根据轴在任何时间点的(已知的或理论上的)旋转速度,accell到旋转中心的距离,也许为了使它更精确,一个你的杆的主要振动模式的动态模型。然后对每一个步骤,比较它和实际的测量..。对你的案子来说似乎有点沉重。
看看这个维基百科条目中解释卡尔曼滤波过程的快速图表:卡尔曼滤波,如果您想更多地理解它,请继续阅读。
Stack Overflow用户
发布于 2015-04-15 22:05:06
我会为你提出低通滤波器,但一般的一阶惯性模型而不是卡尔曼。我设计了通带滤波器,直到10 Hz (~0,1的样品频率).离散模型有以下方程:
y[k] = 0.9418*y[k-1] + 0.05824*u[k-1]其中u是测量到的向量,y是滤波后的向量。这个方程从样本编号1开始,所以您只需将0赋值给示例编号0。
https://stackoverflow.com/questions/29661488
复制相似问题
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号