
代码调试:源,然后在同一个shell上启动
我当前的项目工作流如下:
- 构建项目(通过catkin)
- 创建一个setup.sh脚本(由catkin生成,我不想修改),设置环境变量和可执行文件所需的名称。
- 运行"MyProgram",它只有在找到"setup.sh“脚本后才可用。
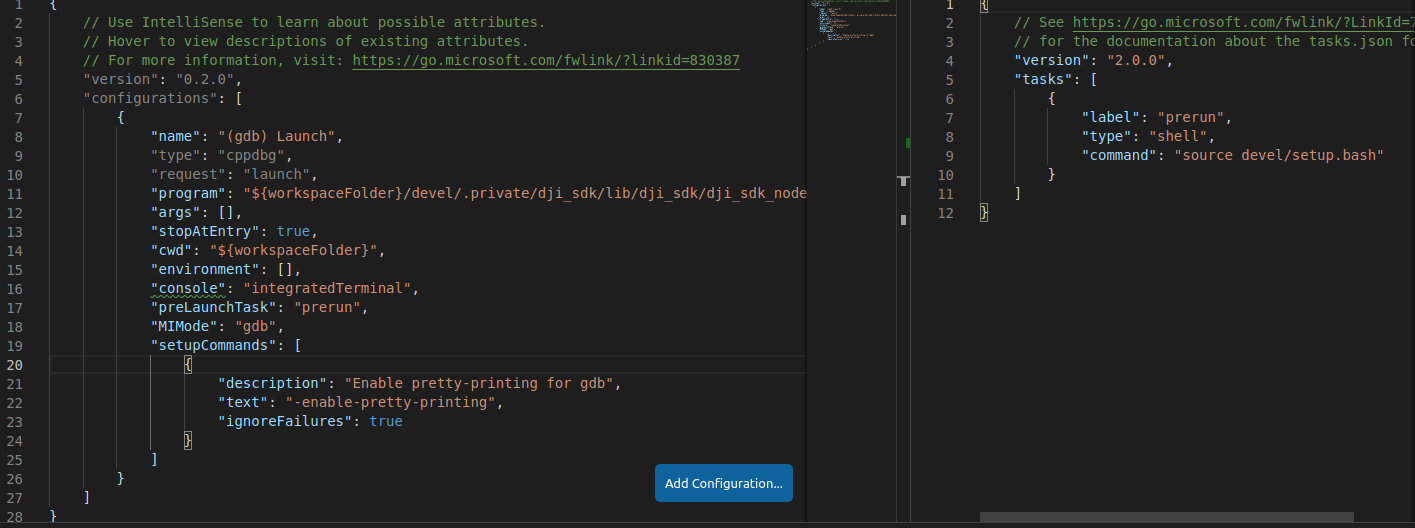
我希望能够在Visual代码中调试我的项目。为此,我定义了通过catkin构建可执行文件的任务,名为"catkin build all",并将第二个任务定义为:
{
  "type": "shell",
  "label": "load programs",
  "command": "source /some_folder/setup.sh",
  "group": "build",
  "dependsOn": ["catkin build all"]
}
这是我的lanuch.json启动配置的"preLaunchTask“。
启动调试将正确编译项目,但执行失败时会出现“启动:程序myProgram不存在”的错误。实际上,如果没有MyProgram源,程序setup.sh是找不到的,而是应该由"preLaunchTask“提供的。
在我的launch.json中,我也可以将"program“设置为"/full/path/ to /myProgram”,而不是"myProgram",但是在本例中,没有找到共享库,因为setup.sh会处理这个问题。
我还尝试在shell上源setup.sh,然后从同一个shell启动visual代码,但这并没有解决“启动:程序myProgram不存在”的问题。
任务是否运行在不同的shell上?如何让preLaunchTask在与后续程序代码相同的shell中运行?或者其他关于如何让我的工作流程正常工作的提示?
回答 2
Stack Overflow用户
发布于 2019-10-14 15:09:51
我的解决方案是使用env_file
在一个终端中,源文件(如:source /opt/ros/melodic/setup.bash )
使用:printenv | grep melodic恢复更改
使用环境变量在repo中创建一个.env文件;(PWD除外)
LD_LIBRARY_PATH=/opt/ros/melodic/lib
ROS_ETC_DIR=/opt/ros/melodic/etc/ros
CMAKE_PREFIX_PATH=/opt/ros/melodic
ROS_ROOT=/opt/ros/melodic/share/ros
PYTHONPATH=/opt/ros/melodic/lib/python2.7/dist-packages
ROS_PACKAGE_PATH=/opt/ros/melodic/share
PATH=/opt/ros/melodic/bin:/home/alexis/.nvm/versions/node/v8.16.1/bin:/usr/local/sbin:/usr/local/bin:/usr/sbin:/usr/bin:/sbin:/bin:/usr/games:/usr/local/games:/snap/bin
PKG_CONFIG_PATH=/opt/ros/melodic/lib/pkgconfig
ROS_DISTRO=melodic在launch.json任务中添加以下行:"envFile": "${workspaceFolder}/.env"
注意:这可以在prerunTask中使用以下方法实现自动化:
command: "source /opt/ros/melodic/setup.bash; printenv | grep melodic > ${workspaceFolder}/.env"Stack Overflow用户
发布于 2019-10-12 07:04:21
https://stackoverflow.com/questions/58289147
复制相似问题
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号