【Linux内核模块】Linux内核模块简介

【Linux内核模块】Linux内核模块简介
byte轻骑兵
发布于 2026-01-21 19:25:49
发布于 2026-01-21 19:25:49
你是否好奇过,为什么 Linux 系统可以在不重启的情况下支持新硬件?为什么修改一个驱动程序不需要重新编译整个内核?这一切都离不开 Linux 的 "模块化魔法"—— 内核模块(Kernel Module)。作为 Linux 内核最灵活的特性之一,内核模块让开发者可以动态扩展内核功能,今天就来揭开这个神秘组件的面纱。
一、什么是内核模块?
1.1 先打个比方:给内核装 "插件"
如果把 Linux 内核比作一台电脑主机,那么内核模块就是可以随时插拔的外设:
- 整个内核:像预装了主板、CPU、基础外设的主机,提供最核心的运行环境
- 内核模块:相当于 U 盘、显卡、声卡这些外设,需要时插上去(加载模块),不用时拔下来(卸载模块)
- 关键区别:这些 "外设" 运行在和主机(内核)相同的 "主板"(内核地址空间)上,拥有最高权限
1.2 技术定义:动态加载的内核代码段
内核模块是可以在内核运行时动态加载 / 卸载的独立代码单元,具备以下特点:
- 运行在内核空间(和内核本身权限相同)
- 可以访问内核内部函数和数据结构
- 通过模块机制与内核其他部分通信
- 典型应用:设备驱动、文件系统、网络协议、硬件扩展功能
1.3 内核模块 vs 普通程序
特性 | 内核模块 | 普通用户程序 |
|---|---|---|
运行空间 | 内核态(Ring 0) | 用户态(Ring 3) |
内存管理 | 直接操作物理内存 | 通过虚拟内存机制 |
权限 | 完全访问硬件资源 | 受限访问(需系统调用) |
加载方式 | insmod/rmmod 动态加载 | execve 执行二进制文件 |
依赖关系 | 需要内核符号表支持 | 依赖用户空间库文件 |
二、为什么需要内核模块?三大核心价值
2.1 让内核保持 "轻装上阵"
- 内核体积控制:不需要把所有可能的驱动和功能都编译进内核,比如蓝牙驱动只有用到时才加载
- 启动速度优化:减少内核初始加载的代码量,加快系统启动时间
- 维护便利性:单独修改某个模块(如网卡驱动)不需要重新编译整个内核
2.2 动态扩展硬件支持
- 即插即用基础:U 盘插入时,系统动态加载 USB 驱动模块
- 异构硬件兼容:不同厂商的显卡、声卡通过各自的模块支持,内核无需内置所有驱动
- 实验性支持:新硬件的驱动可以先以模块形式测试,稳定后再合并到内核主线
2.3 提供灵活的开发调试环境
- 快速迭代:开发者可以单独编译模块,无需频繁重启系统
- 故障隔离:某个模块崩溃不会导致整个内核死机(现代内核有模块级保护机制)
- 学习神器:通过编写简单模块(如 "Hello World")理解内核工作原理
三、内核模块的核心特性:三大机制撑起一片天
3.1 动态加载 / 卸载机制
(1)加载过程(insmod 命令背后的故事)
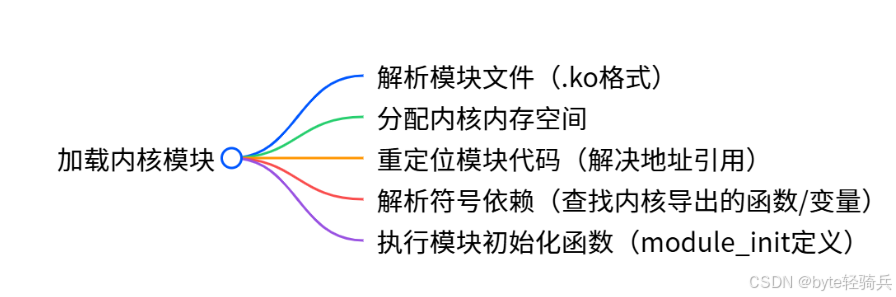
(2)卸载过程(rmmod 命令做了什么)
- 检查模块是否被其他模块依赖(依赖计数不为 0 则无法卸载)
- 执行模块退出函数(module_exit 定义)
- 释放模块占用的内核内存
- 从内核符号表中删除模块导出的符号
3.2 符号导出机制:模块间的 "交流语言"
内核模块可以通过EXPORT_SYMBOL宏导出函数 / 变量,供其他模块使用:
// 导出一个全局函数供其他模块调用
int my_kernel_function(int param);
EXPORT_SYMBOL(my_kernel_function);

// 其他模块使用时需声明外部符号
extern int my_kernel_function(int param);注意:内核内置的符号(如printk)会自动导出,无需额外声明。
3.3 依赖管理机制:避免 "孤立模块"
- 依赖关系记录:每个模块加载时会记录所依赖的其他模块
- 自动加载功能:通过modprobe命令可以自动解析依赖并加载相关模块(比 insmod 更智能)
- 依赖计数:模块的卸载必须等待所有依赖它的模块先卸载
四、手把手教你写第一个内核模块:Hello World 实战
4.1 准备工作
- 系统要求:Linux 内核开发环境(需安装 kernel-devel 包)
- 编写工具:任意文本编辑器(推荐 VS Code + 远程开发)
- 模块文件命名:惯例以功能命名,如hello_module.c
4.2 代码框架:必备的两个核心函数
#include <linux/init.h>
#include <linux/module.h>

// 模块初始化函数(加载时执行)
static int __init hello_init(void) {
    printk(KERN_INFO "Hello, Kernel World!\n");  // 内核日志输出
    return 0;  // 0表示初始化成功,非0表示错误码
}

// 模块退出函数(卸载时执行)
static void __exit hello_exit(void) {
    printk(KERN_INFO "Goodbye, Kernel World!\n");
}

// 声明模块入口/出口函数
module_init(hello_init);
module_exit(hello_exit);

// 模块许可证(必须声明,否则编译会报警告)
MODULE_LICENSE("GPL");
// 可选:模块作者、描述等信息
MODULE_AUTHOR("byte轻骑兵");
MODULE_DESCRIPTION("A simple hello world kernel module");- printk函数:内核版的 "printf",KERN_INFO是日志级别(共 8 级,从紧急到调试)
- __init和__exit宏:标记初始化 / 退出函数,这些函数在执行后会被内核自动释放内存
- 模块许可证:必须声明 GPL 或 GPL 兼容许可证,否则某些功能会被限制(如无法访问内核符号)
4.3 编写 Makefile:编译模块的关键
obj-m += hello_module.o  # 目标模块名(生成hello_module.ko)

all:
    make -C /lib/modules/$(shell uname -r)/build M=$(PWD) modules

clean:
make -C /lib/modules/$(shell uname -r)/build M=$(PWD) clean- obj-m指定要编译的模块目标文件
- 通过内核源码树(/lib/modules/$(uname -r)/build)进行编译
- M=$(PWD)指定模块源码所在路径
4.4 编译 + 加载 + 测试流程
# 1. 编译模块
make all

# 2. 加载模块(需要root权限)
sudo insmod hello_module.ko

# 3. 查看内核日志(验证初始化函数执行)
dmesg | tail

# 4. 卸载模块
sudo rmmod hello_module.ko

# 5. 再次查看日志(验证退出函数执行)
dmesg | tail
4.5 2025年AI增强模块示例
#include <linux/ai_module.h> // 2025新增头文件

struct ai_engine my_ai = {
    .model = "TensorRT-8.6",
    .max_batch = 32,
};

static int __init ai_module_init(void) {
    register_ai_engine(&my_ai);
    printk(KERN_INFO "AI Module Loaded: %s\n", my_ai.model);
    return 0;
}

module_ai_init(ai_module_init); // 2025新宏
MODULE_AI_COMPATIBLE("NVIDIA AI-MOD v1.2");五、内核模块进阶:从简单到复杂的关键特性
5.1 模块参数传递:让模块更灵活
通过module_param宏可以在加载模块时传递参数:
#include <linux/moduleparam.h>

static int debug_level = 1;  // 默认调试级别
static char *device_name = "my_device";  // 默认设备名

// 声明参数(类型、权限、描述)
module_param(debug_level, int, S_IRUGO);  // 可读权限
module_param(device_name, charp, S_IRUSR); // 字符串类型,用户可读

MODULE_PARM_DESC(debug_level, "Debug level (0-3)");
MODULE_PARM_DESC(device_name, "Name of the target device");加载时使用:
sudo insmod hello_module.ko debug_level=2 device_name=usb_device5.2 版本兼容性:应对内核升级
- 自动生成符号版本:内核会为导出的符号生成 CRC 校验码,确保模块与内核版本兼容
- 显式声明依赖:使用MODULE_VERSION宏指定模块支持的内核版本范围
- 编译选项:通过-DMODULE等宏让代码适应模块编译环境
5.3 错误处理:让模块更健壮
static int __init complex_init(void) {
    int ret;

    // 分配内存
    buffer = kmalloc(BUFFER_SIZE, GFP_KERNEL);
    if (!buffer) {
        printk(KERN_ERR "Memory allocation failed\n");
        return -ENOMEM;  // 返回标准错误码
    }

    // 注册设备驱动
    ret = register_chrdev(MAJOR_NUMBER, DEVICE_NAME, &fops);
    if (ret < 0) {
        kfree(buffer);  // 释放已分配的内存
        return ret;
    }

    return 0;
}
最佳实践:遵循 "资源获取即初始化" 原则,反向释放已申请的资源
5.4 与用户空间通信:模块的 "对外接口"
- 字符设备驱动:通过register_chrdev注册设备,用户空间通过open/read/write操作
- netlink 套接字:用于内核与用户空间的双向通信(如 iptables 规则传递)
- proc/sys 文件系统:通过创建虚拟文件提供配置接口(如/proc/sys/kernel/printk)
六、内核模块的优缺点:理性看待 "模块化魔法"
6.1 核心优势
- 动态性:按需加载,节省内存和启动时间
- 灵活性:独立开发调试,不影响内核其他部分
- 扩展性:轻松支持新硬件和新功能
- 学习价值:理解内核机制的最佳切入点
6.2 潜在风险
- 稳定性风险:错误的模块代码可能导致内核崩溃(俗称 "Oops")
- 调试难度:内核态调试比用户态复杂(需用 kgdb、ftrace 等工具)
- 性能开销:动态加载的额外处理时间(不过现代内核优化后影响很小)
- 版本依赖:模块必须与目标内核版本兼容(通过modinfo命令查看兼容性)
6.3 适用场景 vs 不适用场景
适合场景 | 不适合场景 |
|---|---|
设备驱动开发 | 内核核心功能修改(如调度器) |
实验性功能测试 | 性能敏感的核心路径 |
硬件厂商特定功能实现 | 需严格实时性的场景 |
旧内核功能扩展 | 安全要求极高的环境 |
6.4 2025年技术前沿
①动态内核组件加载(DKLM)
// 动态替换调度器示例
struct dklm_hooks scheduler_hooks = {
    .replace = cfs_scheduler_replace,
    .rollback = cfs_scheduler_rollback,
};

MODULE_DKLM(scheduler_hooks);
②安全增强特性
- Intel CET保护:模块加载时验证指令指针完整性
- 模块签名:支持TPM 2.0硬件签名验证
- 运行时隔离:通过eBPF限制模块内存访问
七、内核模块的应用案例:从底层到上层的实践
7.1 设备驱动开发(最经典场景)
- 场景:为新开发的 USB 传感器编写驱动
- 步骤:
- 注册字符设备(cdev_init+cdev_add)
- 实现文件操作接口(open/read/write/ioctl)
- 处理硬件中断(request_irq)
- 与用户空间通信(通过设备文件/dev/sensor)
7.2 内核功能扩展
- 案例:实现自定义内存分配策略
- 方法:
- 导出内核内存分配函数(kmalloc/vmalloc)
- 编写模块替换部分分配逻辑
- 通过sysfs暴露配置参数
7.3 学习研究用途
- 入门实验:编写简单的内存泄漏检测模块
- 原理验证:测试内核调度算法对进程性能的影响
- 逆向工程:分析第三方闭源驱动的工作机制(需注意许可证问题)
八、内核模块开发最佳实践:避坑指南
8.1 代码规范
- 遵循内核编码风格(K&R 缩进、下划线命名)
- 使用内核提供的安全函数(如strncpy_from_user替代直接用户空间内存操作)
- 避免使用全局变量(模块间可能引发命名冲突)
8.2 调试技巧
- printk日志:通过不同日志级别(KERN_DEBUG/KERN_ERR)定位问题
- 内核调试工具:
- dmesg:查看内核日志
- kgdb:内核级断点调试
- ftrace:跟踪函数调用流程
- 模块依赖查看:lsmod命令查看当前加载的模块及其依赖关系
8.3 性能优化
- 减少模块初始化时间(耗时操作放到后台线程)
- 合理使用内存分配函数(kmalloc适合小内存,vmalloc适合非连续内存)
- 避免频繁调用内核同步原语(自旋锁、信号量)
九、常见问题解答:可能遇到的困惑
9.1 为什么加载模块时提示 "Invalid module format"?
- 最可能原因:模块编译时的内核版本与当前运行内核版本不一致
- 解决方案:使用uname -r查看当前内核版本,重新针对该版本编译模块
9.2 模块卸载时提示 "Resource temporarily unavailable" 怎么办?
原因:有其他模块依赖当前模块,或模块资源未正确释放
解决步骤:
- lsmod | grep module_name查看依赖关系
- 先卸载依赖该模块的其他模块
- 检查模块退出函数是否正确释放了所有资源
9.3 如何查看模块导出的符号?
- 使用nm -D hello_module.ko命令查看模块内部符号
- 使用cat /proc/kallsyms | grep function_name查看内核导出的符号
内核模块是 Linux 内核最灵活的特性之一,它让系统具备了 "动态进化" 的能力:
- 对开发者:是学习内核机制的最佳切入点,也是实现硬件驱动的必经之路
- 对系统:在保持内核轻量的同时,提供了无限的扩展可能
- 对技术演进:这种 "核心稳定 + 外围灵活" 的设计思想,值得所有大型系统借鉴
用户空间工具
命令 | 作用 | 示例 | |
|---|---|---|---|
insmod | 加载模块 | insmod hello.ko | |
rmmod | 卸载模块 | rmmod hello | |
modprobe | 智能加载(处理依赖) | modprobe nvidia | |
lsmod | 列出已加载模块 | `lsmod grep nvme' | |
modinfo | 查看模块信息 | modinfo virtio_net |
本文参与 腾讯云自媒体同步曝光计划,分享自作者个人站点/博客。
原始发表:2025-07-11,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号